
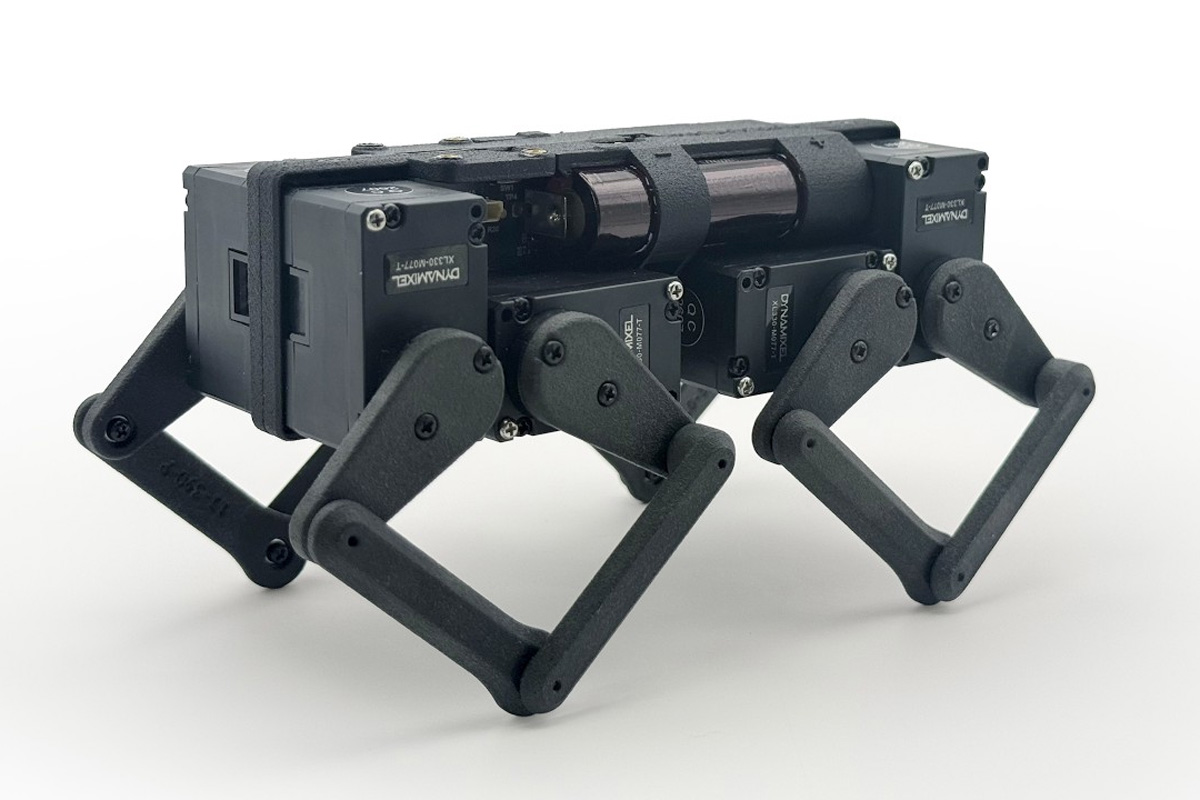
ZeroWire Robotics Q8botOne หุ่นยนต์สี่ขาขนาดเท่าฝ่ามือแบบโอเพนซอร์ส ที่พัฒนาบนไมโครคอนโทรลเลอร์ ESP32-C3 และมอเตอร์อัจฉริยะ DYNAMIXEL จาก ROBOTIS โดยมีการออกแบบที่โดดเด่นด้วยสถาปัตยกรรมแบบไร้สายเชื่อมต่อภายใน (Wire-free) ซึ่งรวมอุปกรณ์ทั้งหมดเข้ากับแผงวงจร PCB หลักที่ทำหน้าที่เป็นโครงสร้างแชสซีของหุ่นยนต์ด้วย
หุ่นยนต์มีขนาดใกล้เคียงกับสมาร์ตโฟน สามารถวิ่งเหยาะ ๆ กระโดด และแบกรับน้ำหนักได้สูงสุดถึง 2 เท่าของน้ำหนักตัว 250 กรัม แผงวงจร PCB หลักติดตั้งวงจรแปลงแรงดันไฟฟ้าแบบ Step-down โดยเฉพาะสำหรับมอเตอร์ รองรับแรงดัน 6V และกระแสสูงสุด 16A พร้อมระบบจัดการแบตเตอรี่สำหรับแบตเตอรี่ลิเธียมไอออนขนาด 14500 จำนวน 2 ก้อน, สำหรับการควบคุม ชุดอุปกรณ์มาพร้อมแผงวงจรควบคุม ESP32-C3 แยกต่างหาก ซึ่งติดตั้ง Adafruit Mini I2C Gamepad
สเปตของ Q8botOne:
- โมดูลไร้สาย – โมดูล Espressif Systems ESP32-C3-MINI-1-N4 ประกอบด้วย:
- ชิป SoC ESP32-C3 (ESP32-C3FN4)
- CPU – โปรเซสเซอร์ RISC-V แบบ single-core 32 บิต ความเร็วสูงสุด 160 MHz
- หน่วยความจำ – SRAM 400 KB (Cache 16 KB) และ SRAM ใน RTC 8 KB
- ที่จัดเก็บข้อมูล – Flash ในตัว 4 MB และ ROM 384 KB
- การเชื่อมต่อ – Wi-Fi 4 802.11b/g/n 2.4 GHz 1T1R สูงสุด 150 Mbps และ Bluetooth LE 5.0
- สายอากาศแบบ PCB
- ชิป SoC ESP32-C3 (ESP32-C3FN4)
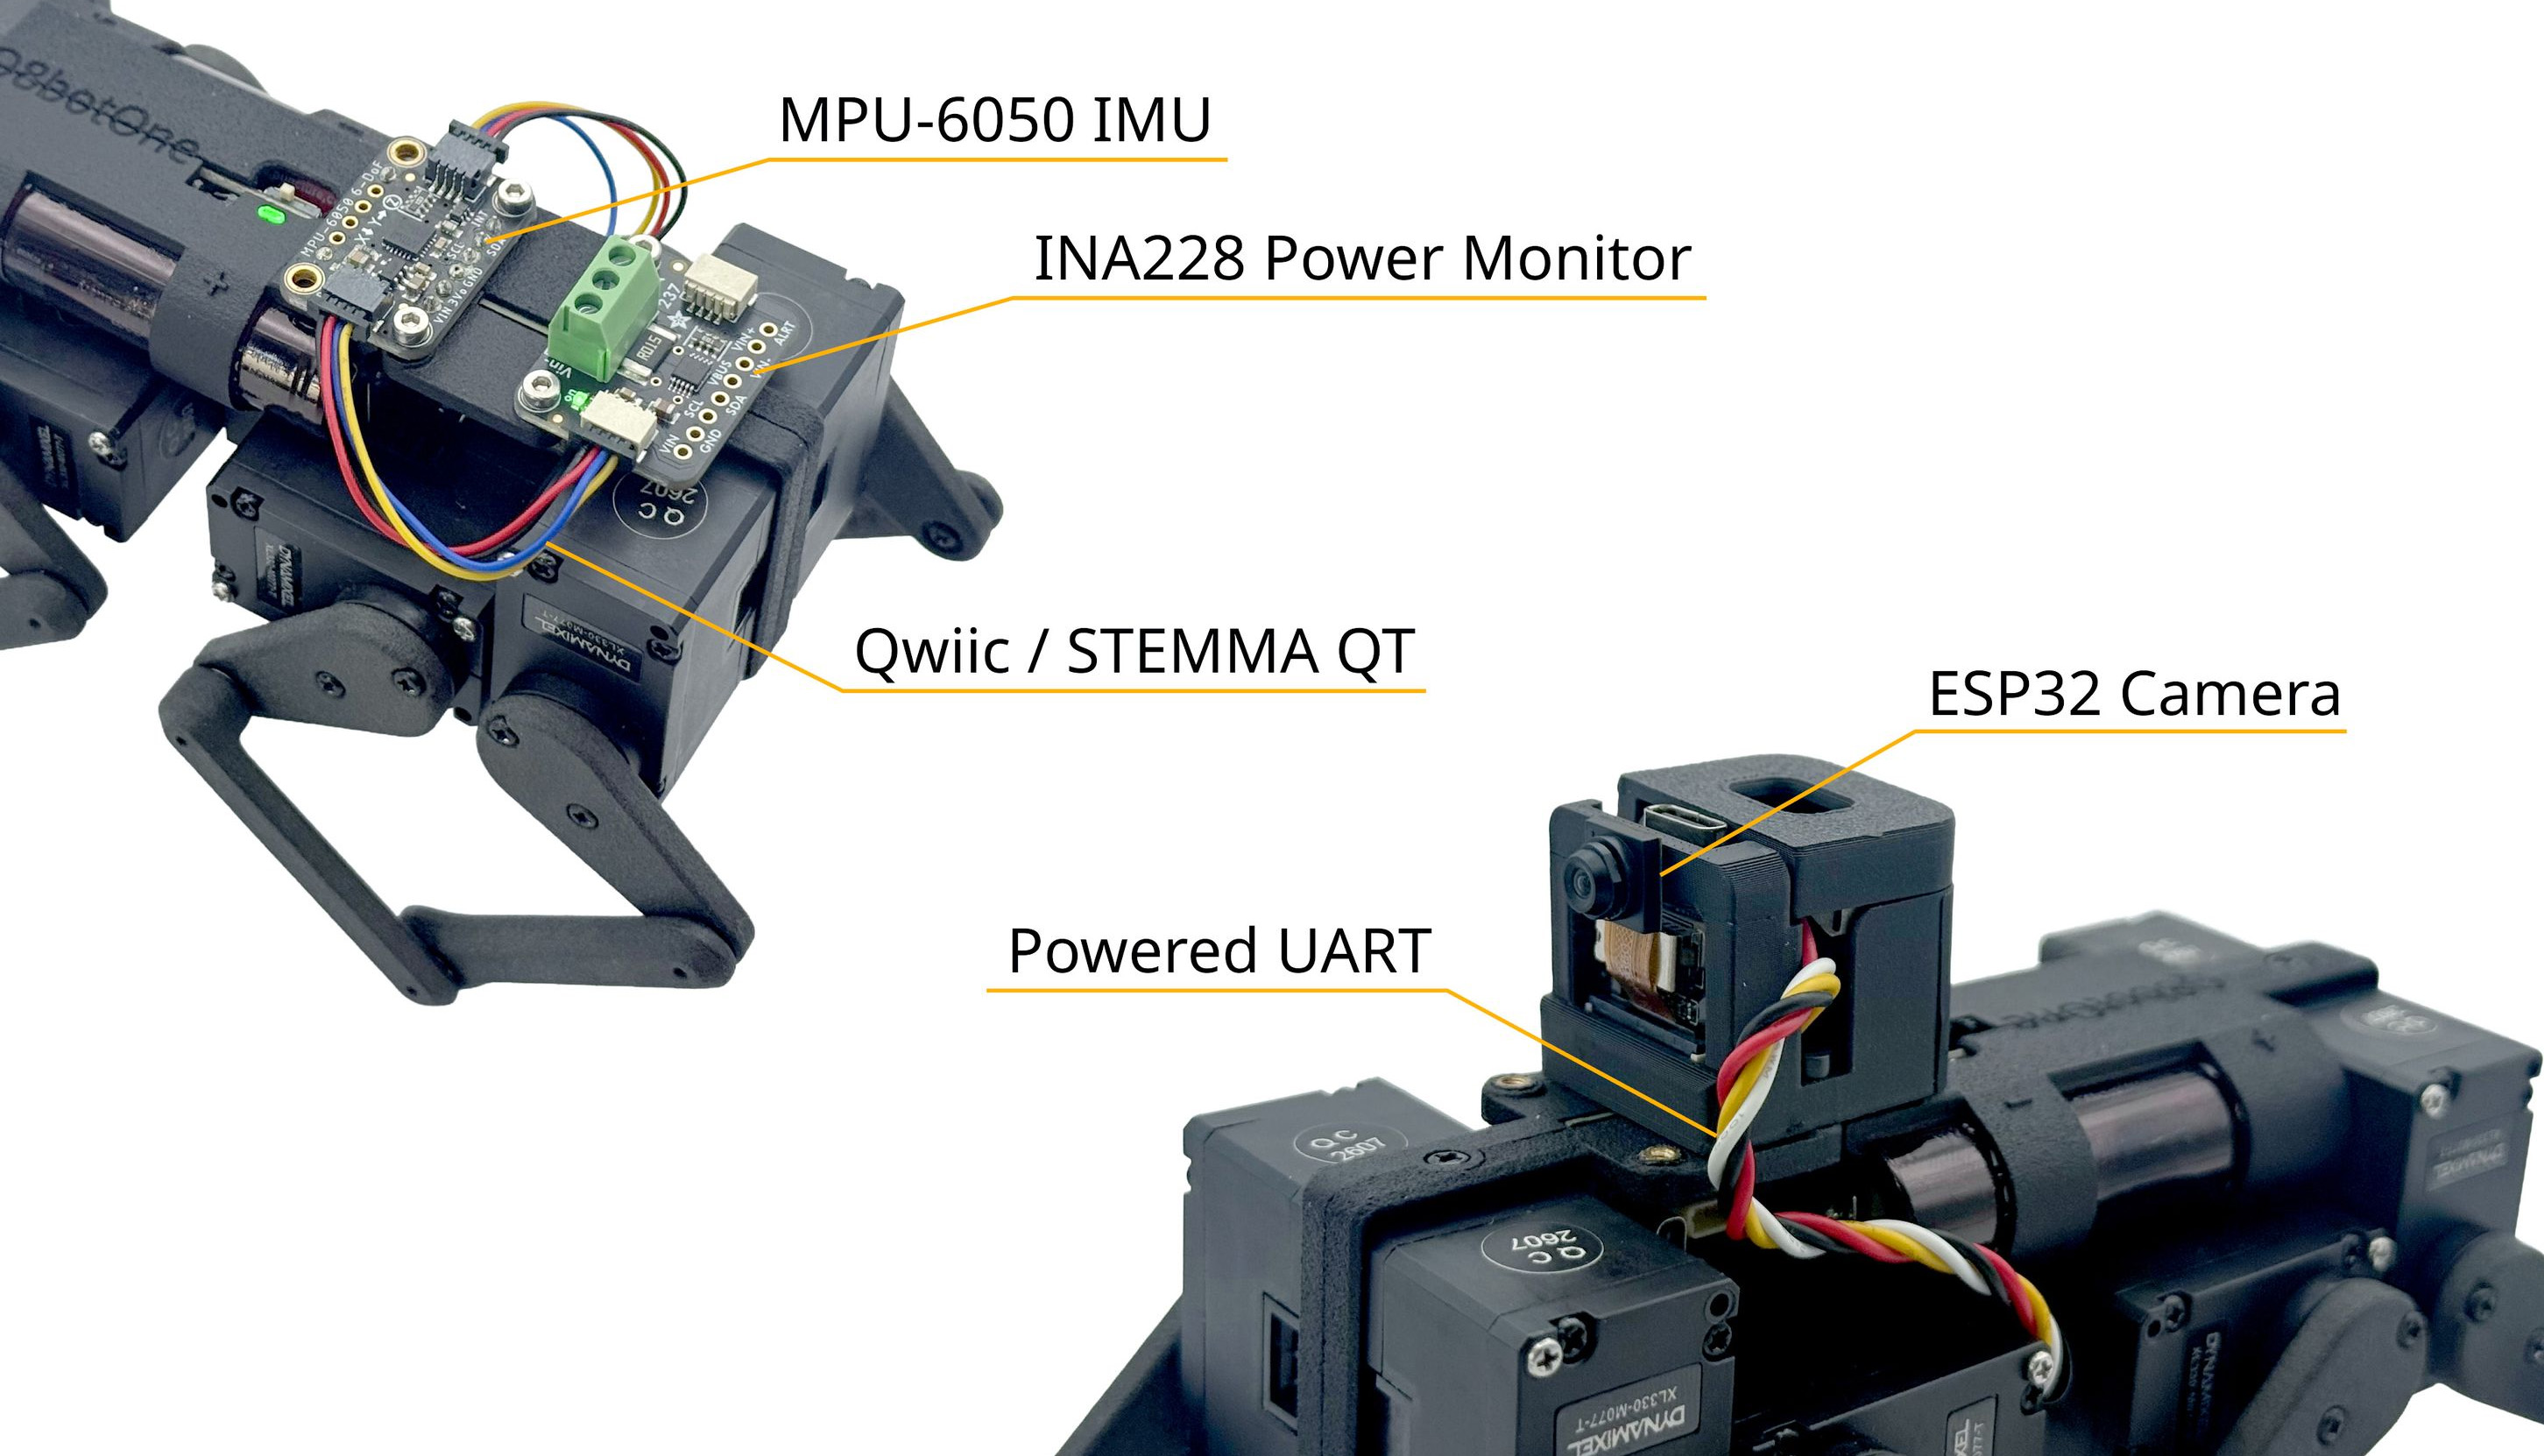
- ระบบมองเห็น – โมดูลกล้อง ESP32 สำหรับป้อนข้อมูลภาพ (เป็นอุปกรณ์เสริม)
- เซนเซอร์ – MPU-6050 IMU 6 แกน (Gyroscope + Accelerometer) สำหรับการทรงตัวและการติดตามการเคลื่อนไหว (เป็นอุปกรณ์เสริม)
- ระบบขับเคลื่อน/มอเตอร์ – เซอร์โวอัจฉริยะ ROBOTIS DYNAMIXEL XL330-M077-T จำนวน 8 ตัว (มอเตอร์แต่ละตัวสามารถระบุและควบคุมแยกกันได้ผ่าน Serial Bus ร่วมกัน โดยปรับค่าตำแหน่ง ความเร็ว และค่า PID ได้)
- USB – พอร์ต USB Type-C สำหรับแฟลชเฟิร์มแวร์ การสื่อสารผ่าน Serial และชาร์จแบตเตอรี่
- การขยาย
- คอนเนกเตอร์เซนเซอร์ JST-SH แบบ 4 พิน รองรับ Qwiic / STEMMA QT
- คอนเนกเตอร์ UART สำหรับขยายการเชื่อมต่อ JST-PH แบบ 4 พิน
- อินเทอร์เฟซข้อมูล DYNAMIXEL ผ่าน UART-to-TTL แบบ Half-duplex
- อื่น ๆ
- ไฟ LED RGB รุ่น SK6812
- โครงสร้างแชสซีและข้อต่อขาทำจากไนลอน PA12 ด้วยกระบวนการพิมพ์ 3 มิติแบบ MJF (Multi Jet Fusion) พร้อมข้อต่อที่รองรับด้วยตลับลูกปืน
- การออกแบบแบบ Wire-free โดยอุปกรณ์หลักทั้งหมดเชื่อมต่อเข้ากับแผงวงจร PCB กลางโดยตรง
- ระบบจ่ายไฟ
- พอร์ต USB Type-C สำหรับชาร์จ
- แบตเตอรี่ลิเธียมไอออน 14500 จำนวน 2 ก้อน (เช่น KeepPower 14500)
- วงจรชาร์จแบตเตอรี่ลิเธียมไอออน 2 เซลล์ BQ25887 พร้อมระบบปรับสมดุลแรงดันระหว่างเซลล์
- ชิปตรวจวัดกำลังไฟ INA228 ความละเอียด 20-bit (เป็นอุปกรณ์เสริม)
- ไอซีป้องกันลิเธียมไอออน 2 เซลล์ S-82C2A
- วงจรแปลงแรงดัน TPS543A26 ให้เอาต์พุต 6V กระแส 16A สำหรับจ่ายไฟให้มอเตอร์ DYNAMIXEL
- วงจรแปลงแรงดัน MPM3632C ให้เอาต์พุต 5V กระแส 3A สำหรับอุปกรณ์ต่อพ่วง MCU และกล้อง
- จัมเปอร์เชิงกลสำหรับควบคุมการจ่ายไฟผ่าน MOSFET
- ขนาด – 120 x 70 x 70 มม.
- น้ำหนัก – ประมาณ 221–250 กรัม (ขึ้นอยู่กับเซนเซอร์และกล้องที่ติดตั้งเพิ่มเติม)
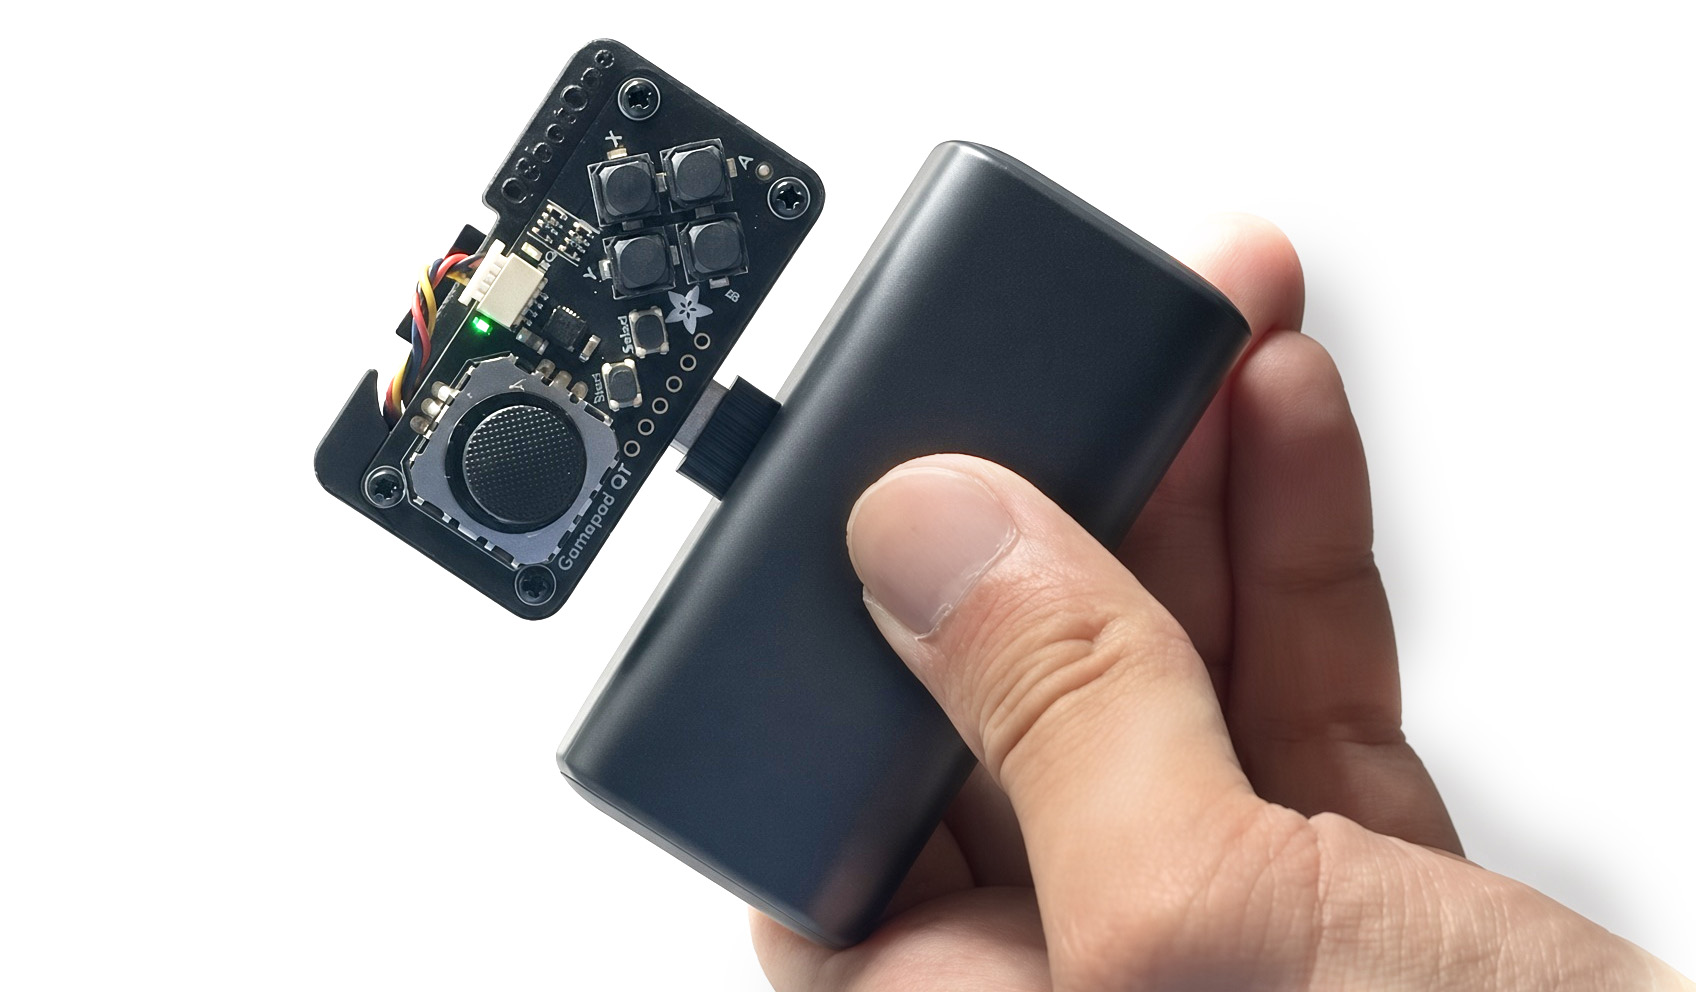
หุ่นยนต์มาพร้อมคอนโทรลเลอร์ไร้สายที่ใช้โมดูล ESP32-C3-MINI-1-N4 ร่วมกับ Adafruit Mini I2C Gamepad ซึ่งมีจอยสติ๊กและปุ่มควบคุม สามารถจ่ายไฟผ่าน USB-C จากสมาร์ตโฟน พาวเวอร์แบงก์ หรืออะแดปเตอร์ติดผนัง เพื่อควบคุมหุ่นยนต์ได้โดยตรง, คอนโทรลเลอร์สื่อสารกับหุ่นยนต์ผ่านโปรโตคอล ESP-NOW และเมื่อเชื่อมต่อกับคอมพิวเตอร์ ก็สามารถทำหน้าที่เป็นดองเกิลไร้สายเพื่อควบคุมหุ่นยนต์ผ่าน GUI บนเดสก์ท็อป คอนโทรลเลอร์ Xbox หรือ API สำหรับพัฒนาแอปพลิเคชันเฉพาะได้ นอกจากนี้ บนแผงวงจรยังมีคอนเนกเตอร์ Qwiic/STEMMA QT สำหรับขยายการเชื่อมต่ออุปกรณ์ I2C
Q8botOne รันเฟิร์มแวร์โอเพนซอร์สบน ESP32-C3 โดยไฟล์ออกแบบฮาร์ดแวร์มีให้ใช้งานผ่าน GitHub ของ ZeroWire Robotics ซึ่งประกอบด้วยแผนผังวงจรจาก Altium ไฟล์ Gerber รายการอุปกรณ์ (BOM) และโมเดล CAD แบบ 3 มิติ รวมถึงซอร์สโค้ดเฟิร์มแวร์และซอฟต์แวร์ควบคุมด้วย Python
Q8botOne เป็นอีกหนึ่งตัวเลือกในกลุ่มหุ่นยนต์สี่ขาขนาดกะทัดรัด ต่อจากหุ่นยนต์อย่าง Hiwonder MechDog ที่ใช้ ESP32, Petoi Bittle X หรือ Mini Pupper ซึ่งมีขนาดใหญ่กว่าและใช้ Raspberry Pi 4 เมื่อเปรียบเทียบกับ MechDog และ Bittle X ที่ใช้เซอร์โวมอเตอร์ PWM ทั่วไป Q8botOne เลือกใช้มอเตอร์อัจฉริยะ DYNAMIXEL ซึ่งรองรับการควบคุมตำแหน่งและความเร็ว การอ่านค่าป้อนกลับจากข้อต่อ และการปรับค่าพารามิเตอร์ PID ได้ โดย Q8botOne มีน้ำหนักเพียง 250 กรัม เทียบกับ MechDog ที่หนัก 560 กรัม และมีสายไฟภายในน้อยมากด้วยการออกแบบแบบ Wire-free
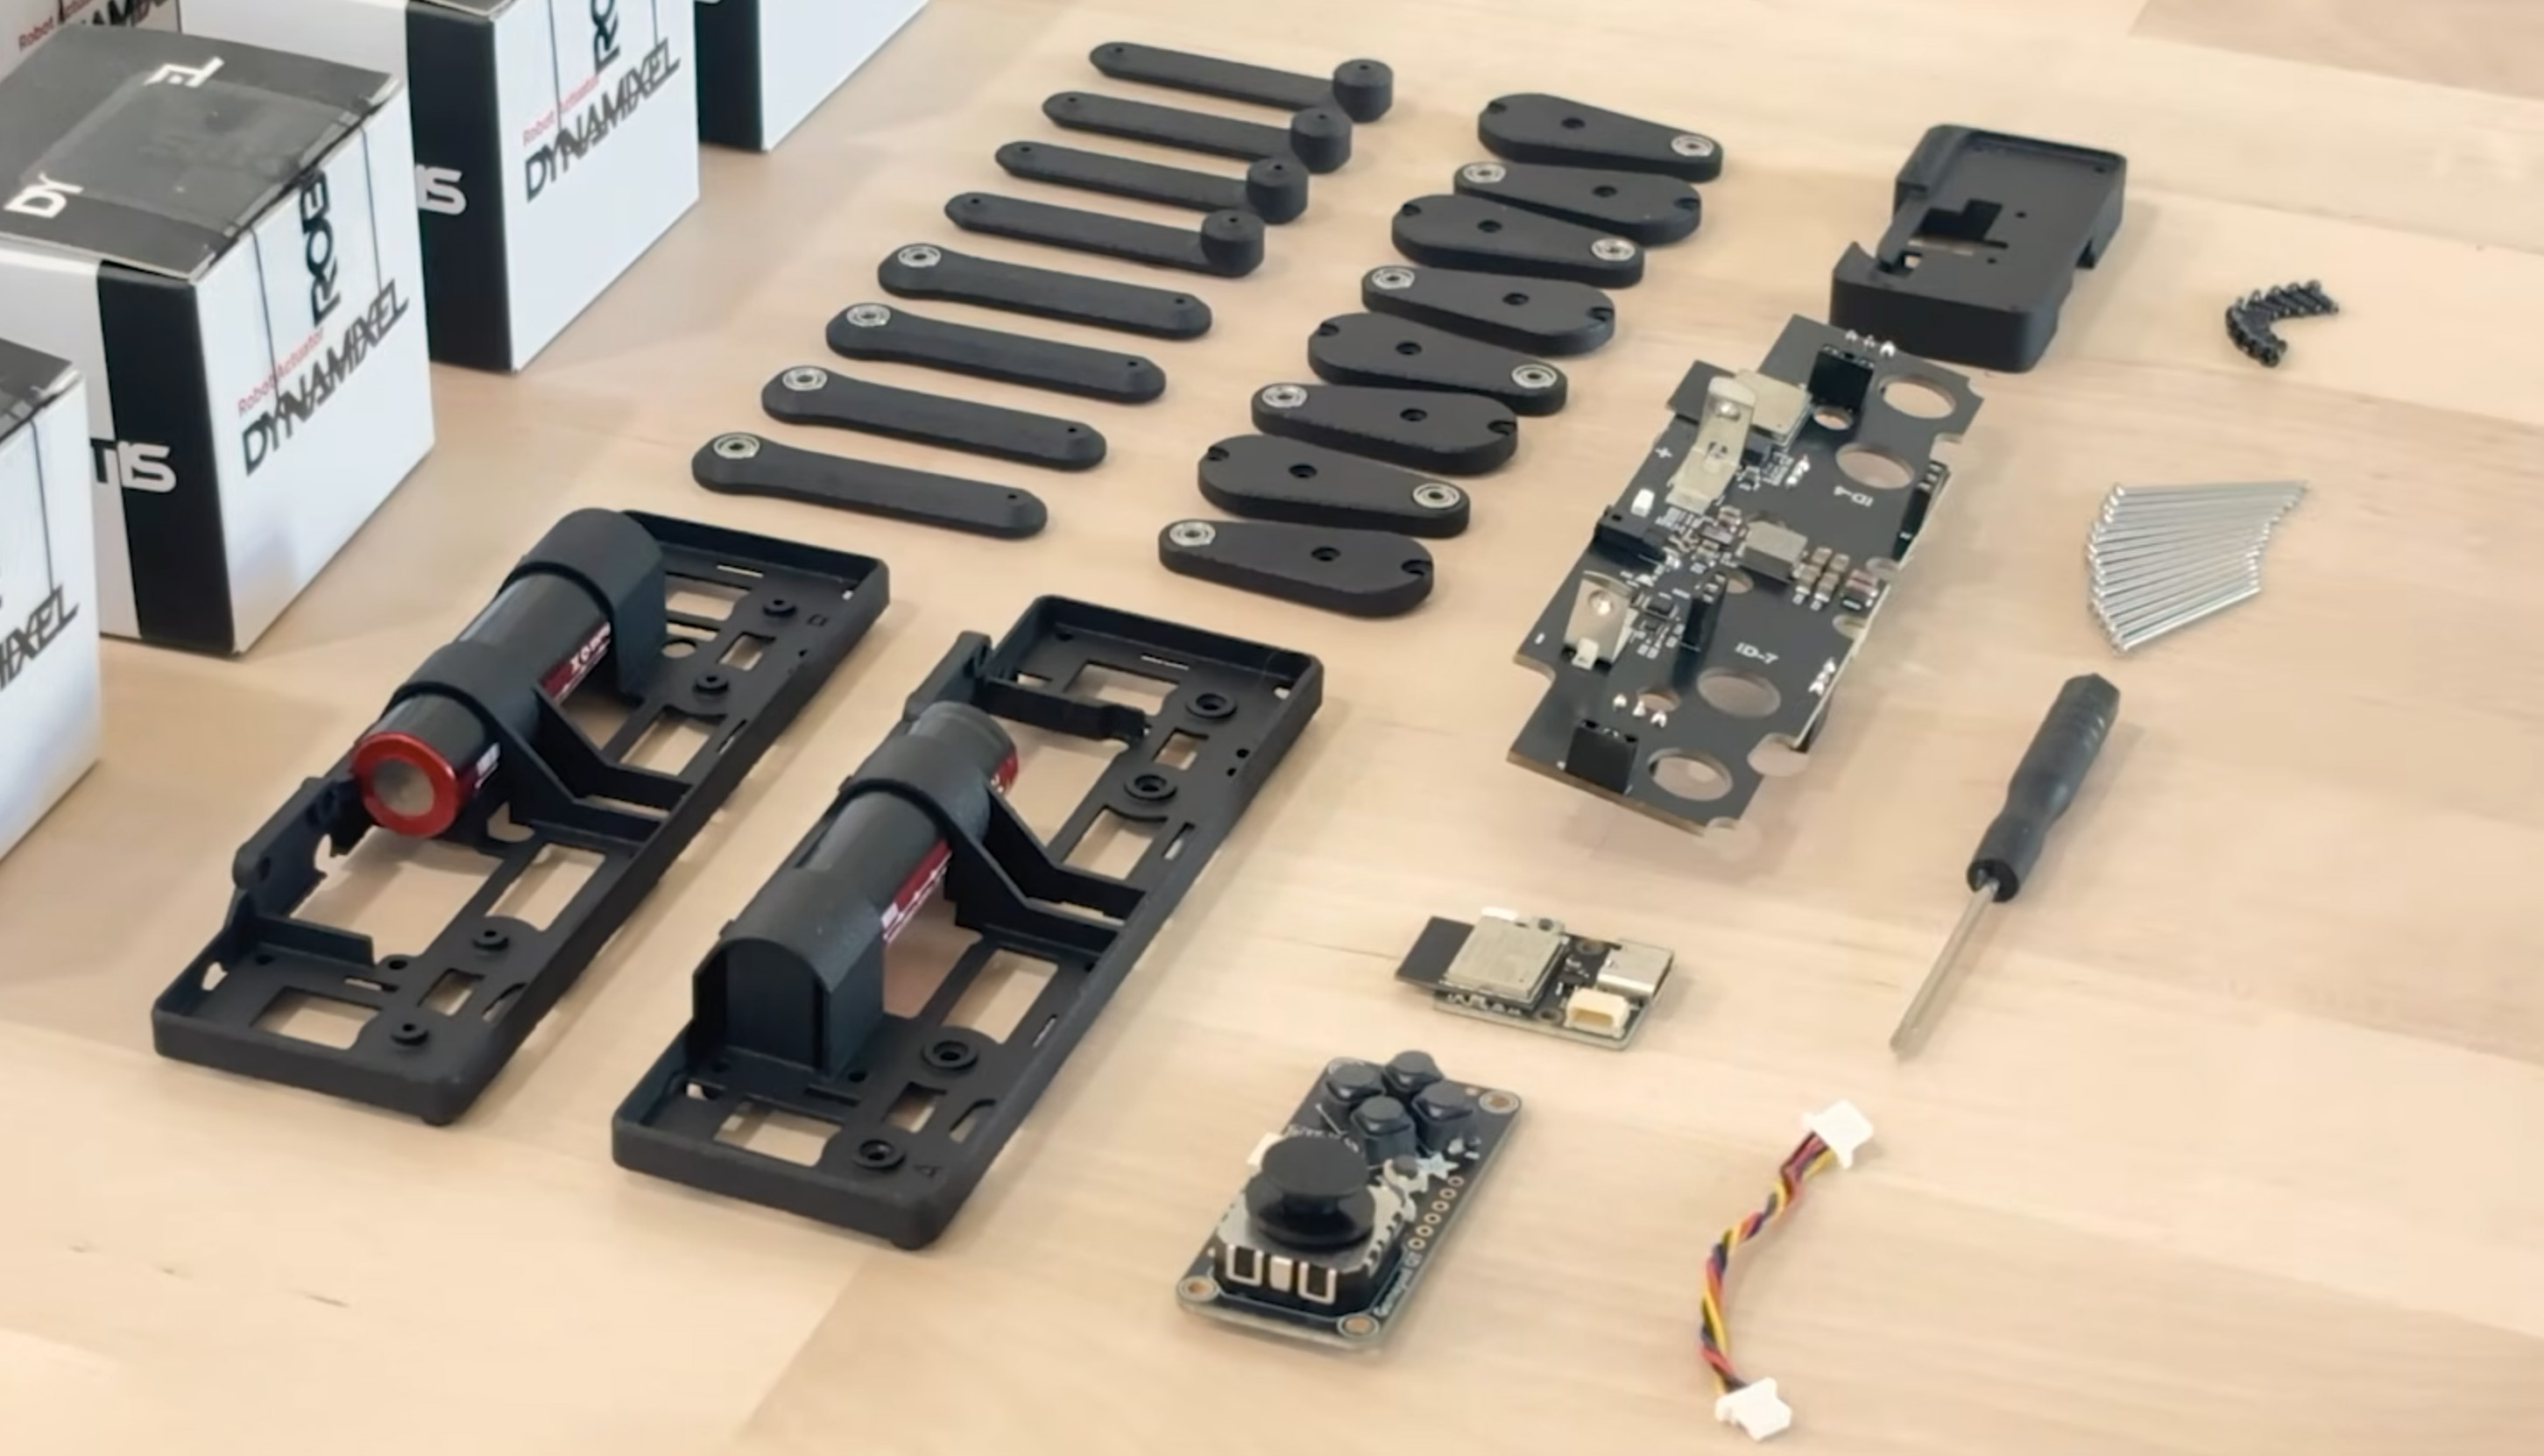
Q8botOne เปิดระดมทุนผ่าน Crowd Supply โดยตั้งเป้าระดมทุนไว้ $10,000 (~340,000฿), ชุด Q8botOne Robot Kit แบบ barebones ราคา $199 (~7,000฿) ไม่รวมมอเตอร์ DYNAMIXEL ทั้ง 8 ตัว ผู้ซื้อจะต้องจัดหามอเตอร์แยกต่างหาก, ส่วนรุ่นประกอบสำเร็จที่รวมเซอร์โวทั้งหมดและบอร์ดที่โปรแกรมมาแล้วมีราคา $599 (~20,000฿) ทั้งสองตัวเลือกจัดส่งฟรีทั่วโลก โดยคาดว่าจะเริ่มจัดส่งได้ในช่วงปลายเดือนมีนาคม 2027
แปลจากบทความ : Q8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)

บรรณาธิการข่าวและบทความภาษาไทย CNX Software ได้มีความสนใจในด้านเทคโนโลยี โดยเฉพาะ Smart Home และ IoT