
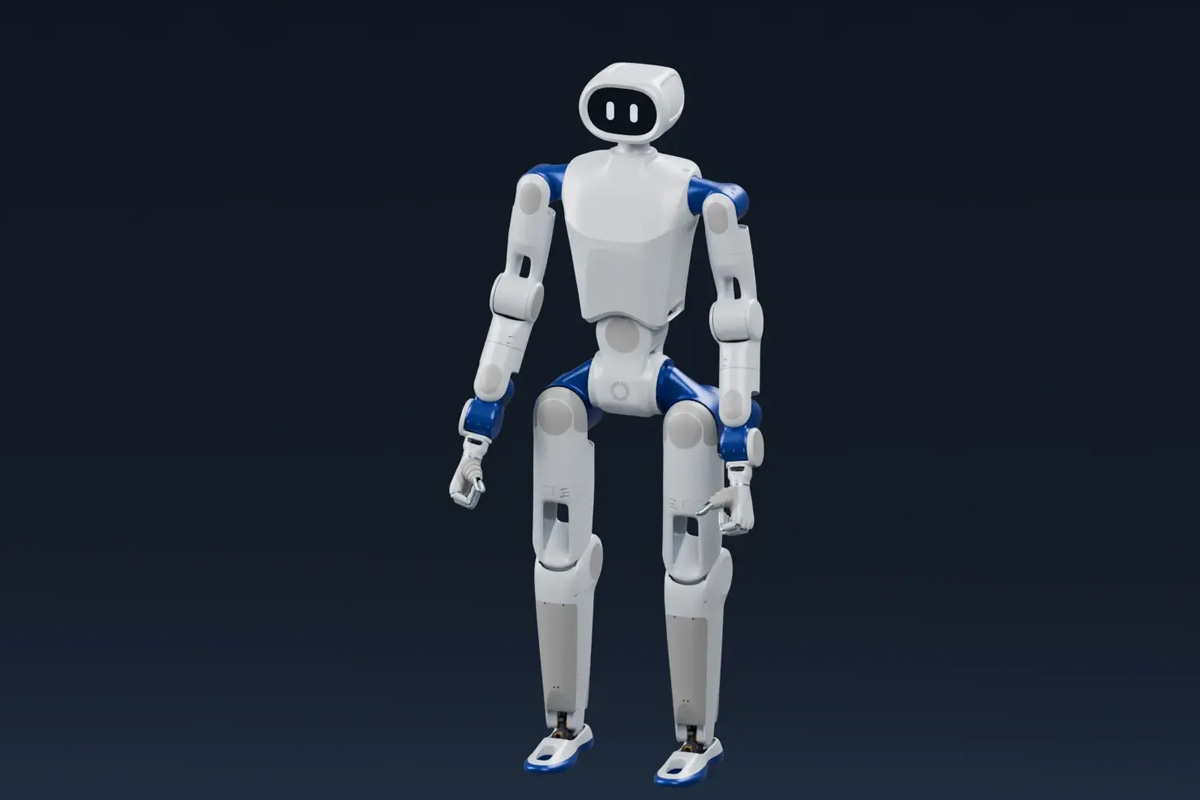
RoboParty บริษัทจากเซี่ยงไฮ้ ประเทศจีน เปิดตัว RP1 (ROBOTO 01) หุ่นยนต์ฮิวแมนนอยด์ (Humanoid Robot) แบบโอเพนซอร์ส ออกแบบมาสำหรับงานวิจัยด้านหุ่นยนต์ การพัฒนา Embodied AI และการทดลองควบคุมการเคลื่อนไหว โดยมีให้เลือก 2 รุ่น ได้แก่ RP1 รุ่นมาตรฐานที่มีองศาอิสระในการเคลื่อนไหว (Degrees of Freedom หรือ DoF) จำนวน 24 แกน และ RP1 Pro ที่รองรับ 30 DoF
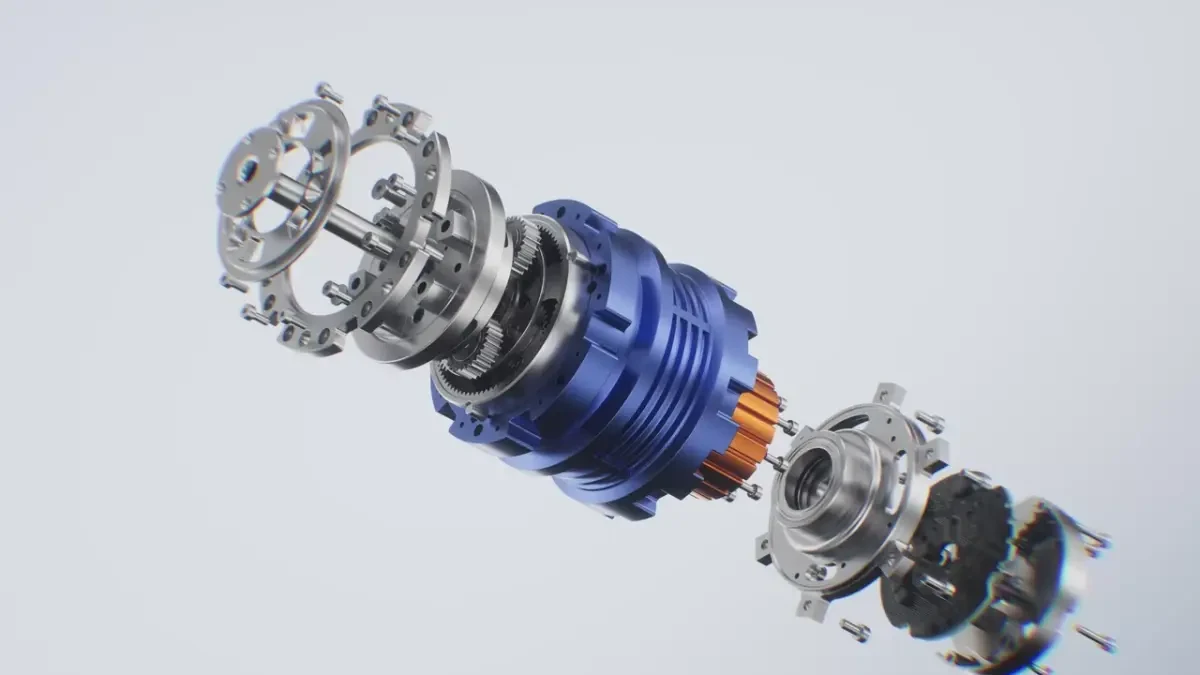
หุ่นยนต์รุ่นนี้มีความสูง 1.35 เมตร (ประมาณ 4.43 ฟุต) ใช้หน่วยประมวลผล Rockchip RK3588 เป็นหลัก ส่วนรุ่น Pro เพิ่มหน่วยประมวลผล Allwinner A733 และโมดูลคอมพิวเตอร์สำหรับงานพัฒนา NVIDIA Jetson Orin NX คุณสมบัติอื่น ๆ ได้แก่ แอคชูเอเตอร์ข้อต่อ ROMOMO ที่ RoboParty พัฒนาขึ้นเอง ให้แรงบิดสูงสุดในช่วงพีก 160 N·m, โมดูลหัวที่เปลี่ยนได้, มือกลแบบ Dexterous Hand ที่เป็นอุปกรณ์เสริม และแบตเตอรี่ความจุ 10Ah ซึ่งรองรับการทำงานได้นานสูงสุด 3 ชั่วโมง นอกจากนี้ยังมีไมโครคอนโทรลเลอร์ (MCU) ความถี่ 480MHz แยกต่างหากสำหรับควบคุมการเคลื่อนไหวแบบเรียลไทม์ พร้อมระบบแบตเตอรี่ 2 ระดับแรงดันไฟฟ้าที่สามารถถอดเปลี่ยนแบตเตอรี่ได้โดยไม่ต้องปิดหุ่นยนต์
สเปคของ RoboParty RP1:
- (Computing)ระบบประมวลผล
- RP1 – โปรเซสเซอร์ Rockchip RK3588 พร้อม NPU 6 TOPS, RAM LPDDR4x 8GB และที่เก็บข้อมูล eMMC 32GB
- RP1 Pro – Rockchip RK3588 + โปรเซสเซอร์ Allwinner A733 พร้อมโมดูลพัฒนา NVIDIA Jetson Orin NX (16GB)
- ระบบควบคุมเรียลไทม์ – MCU 480MHz สำหรับจัดลำดับการเคลื่อนไหว, จัดลำดับการจ่ายไฟ และฟังก์ชันหยุดฉุกเฉิน
- โมดูลประมวลผลสำหรับพัฒนาเป็นออปชันในรุ่น RP1 มาตรฐาน
- จอแสดงผล
- RP1 – ใช้หัวแบบ motion-control ที่มีจอ LED ตาแบบเรียบง่าย
- RP1 Pro – มาพร้อมจอสำหรับการโต้ตอบโดยเฉพาะ
- กล้อง
- RP1 – ไม่มีกล้องมาให้ในมาตรฐาน
- RP1 Pro – กล้อง RGB แบบเลนส์เดียว
- กล้อง RGB แบบสเตอริโอเป็นออปชันเมื่อใช้หัวแบบเก็บข้อมูล
- กล้องเชิงลึก Intel RealSense D435i และ LiDAR 3D เป็นออปชันเมื่อใช้หัวแบบรับรู้สภาพแวดล้อม
- ระบบเสียง
- RP1 – ลำโพง
- RP1 Pro – ลำโพง + ไมโครโฟน และจอสำหรับโต้ตอบ
- องศาอิสระ
- RP1 – 24 DoF (ขาแต่ละข้าง 6 DoF, แขนแต่ละข้าง 5 DoF และเอว 2 DoF)
- RP1 Pro – 30 DoF (ขาแต่ละข้าง 6 DoF, แขนแต่ละข้าง 7 DoF, เอว 2 DoF และศีรษะ 2 DoF)
- องศาอิสระของมืออัจฉริยะนับแยกต่างหาก
- แอคชูเอเตอร์ข้อต่อ (Joint Actuators) – ชุดโมดูลข้อต่อ ROMOMO ที่ออกแบบเอง 4 แบบ ใช้ระบบส่งกำลังแบบ planetary gear สองสเตจร่วมกับมอเตอร์แบบ inner-rotor ให้แรงบิดพีคสูงสุดถึง 160 N·m สำหรับโมดูลขนาดเส้นผ่านศูนย์กลาง 100 มม.
- การเคลื่อนไหว
- ความเร็วสูงสุดในการวิ่ง – สูงสุด 4 เมตร/วินาที
- การปีนทางลาด – สูงสุด 30°
- ความสูงขั้นบันไดสูงสุดที่ก้าวขึ้นได้ – 50 มม.
- ขนาดสิ่งกีดขวางเล็กสุดที่หลบหลีกได้ – 50 มม. (ข้อมูลจากผู้ผลิต)
- หัวและมือ
- หัวแบบถอดเปลี่ยนได้ 4 รูปแบบ คือ locomotion, interaction, perception และ data collection
- RP1 – มือแบบหุ่นจำลองเป็นอุปกรณ์มาตรฐาน
- RP1 Pro – มืออัจฉริยะ 6 DoF เป็นอุปกรณ์มาตรฐาน
- มีกริปเปอร์เพิ่มเติมและมืออัจฉริยะ 22 DoF ให้เลือก
- เซนเซอร์ – IMU 6 แกน
- การเชื่อมต่อเครือข่าย
- พอร์ต RJ45 Ethernet 2 พอร์ต สำหรับเชื่อมต่อแบบมีสาย, ดีบัก และสื่อสาร
- ไร้สาย – WiFi 6, Bluetooth 5.2 และเซลลูลาร์ 4G
- USB – USB Type-A 2 พอร์ต และ USB Type-C 2 พอร์ต
- การขยาย – มีอินเทอร์เฟซฮาร์ดแวร์และจุดยึดสำหรับติดตั้งเซนเซอร์และอุปกรณ์ต่อพ่วงเพิ่มเติม
- ความปลอดภัย
- ระบบหยุดฉุกเฉินแบบสามช่องสัญญาณ พร้อมข้อต่อแบบปิดล้อมที่ป้องกันการหนีบ
- สัญญาณหยุดฉุกเฉินแบบต่อสายตรงหรือผ่านคลื่น 433MHz ไปยัง MCU เรียลไทม์
- ระบบจ่ายไฟ
- การเดินสายภายใน 24V และบอร์ดอะแดปเตอร์สำหรับอุปกรณ์ปลายแขน
- ระบบแบตเตอรี่คู่ 10Ah ที่สลับได้แบบ hot-swap
- แบตเตอรี่ลิเธียมหลัก 48V และแบตเตอรี่เสริม 30V สำหรับรักษาไฟเลี้ยงระบบควบคุมสำคัญระหว่างเปลี่ยนแบตเตอรี่
- ใช้งานได้นานสูงสุด 3 ชั่วโมง
- ชาร์จเร็วผ่าน USB-C 140W และการชาร์จแบบแม่เหล็ก
- ใช้เวลาชาร์จประมาณ 1.5 ชั่วโมง
- ใช้งานระหว่างชาร์จได้
- ขนาด – 1350 x 450 x 200 มม.; ความยาวแขนขา – ต้นขา 250 มม., น่อง 300 มม. และความยาวแขนข้างเดียว 550 มม.
- โครงสร้าง
- ชิ้นส่วนไหล่ แขน ข้อมือ ต้นขา และน่อง ทำจากอะลูมิเนียมอัลลอย AL6061
- แผ่นฝ่าเท้าทำจากอะลูมิเนียมอัลลอย AL7075-T6
- เปลือกอกทำจากโพลีคาร์บอเนต (PC)
- เปลือกศีรษะทำจากเรซิน รวมถึงฝาครอบแขน ต้นขา ข้อมือ และหน้าแข้งบางชิ้น
- กันกระแทกข้อต่อสะโพก ฝาครอบป้องกัน แผ่นรองต้นขา ด้ามจับ และพื้นผิวฝ่าเท้า ทำจากโพลียูรีเทน (PU)
- ผิวสำเร็จแบบพ่นทราย ขัดเงา และพ่นสี ขึ้นอยู่กับชิ้นส่วน
- น้ำหนัก – ประมาณ 39 กก. (RP1) / 41 กก. (RP1 Pro) รวมแบตเตอรี่และอุปกรณ์ปลายแขน
- อุณหภูมิในการทำงาน – -10°C ถึง +40°C
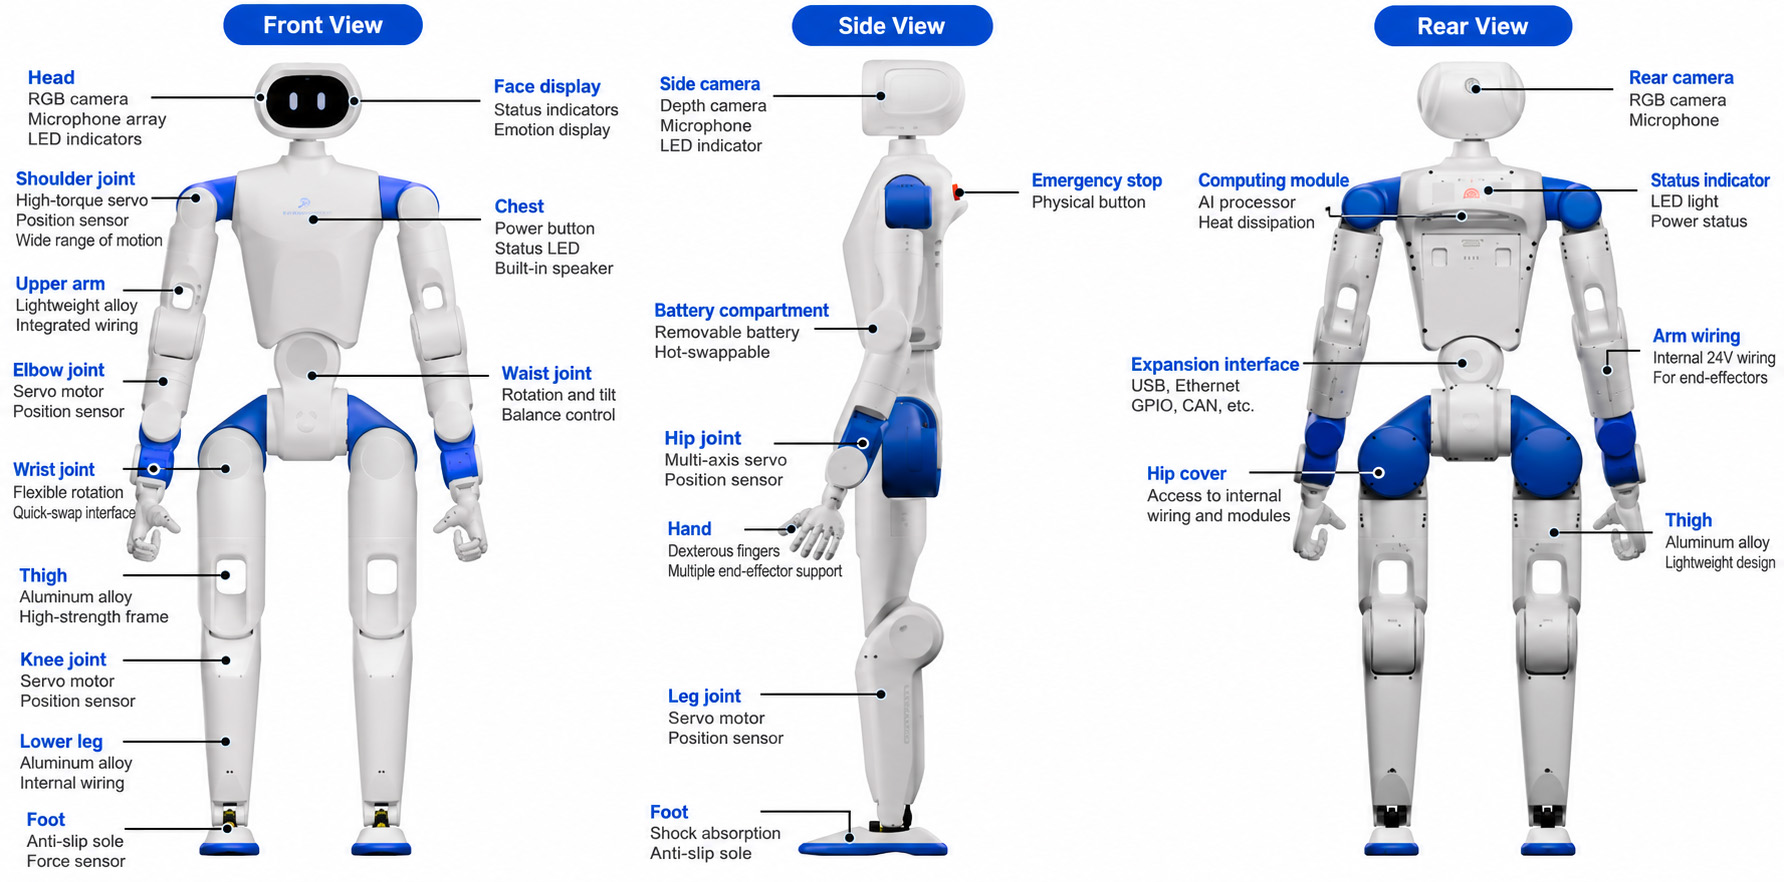

RP1 รุ่นมาตรฐานมีแขนที่รองรับ 5 DoF และศีรษะพื้นฐานสำหรับการเคลื่อนไหว ส่วนรุ่น Pro มีแขน 7 DoF รองรับการเคลื่อนไหวข้อมือเพิ่มเติม คอที่เคลื่อนไหวได้ 2 แกน และศีรษะสำหรับการโต้ตอบ ทั้งสองรุ่นรองรับการเปลี่ยนอุปกรณ์ปลายแขน รวมถึง RP Hand มือกล 5 นิ้วที่ควบคุมการเคลื่อนไหวแบบแอ็กทีฟได้ 6 แกน และสื่อสารผ่าน CAN-FD โดยมีองศาอิสระทางกล 11 DoF รวม 5 DoF ที่ทำงานแบบพาสซีฟหรือเชื่อมโยงกัน ใช้ระบบส่งกำลังแบบเฟืองตัวหนอน มีน้ำหนักประมาณ 379 กรัม และรองรับการติดตั้งเซนเซอร์สัมผัสเพิ่มเติม
หุ่นยนต์ใช้บอร์ดควบคุมหลัก RBE-MAIN-RK3588S ของ RoboParty ซึ่งติดตั้งหน่วยประมวลผล RK3588 และ MCU สำหรับควบคุมเรียลไทม์แยกต่างหาก โดย RK3588 รับผิดชอบการประมวลผล AI การมองเห็น การรู้จำเสียงพูด และการโต้ตอบ ส่วน MCU จัดการลำดับการเคลื่อนไหวและระบบหยุดฉุกเฉิน ขณะที่โมดูลข้อต่อ ROMOMO แต่ละตัวมีไดรเวอร์ในตัวสำหรับควบคุมกระแสไฟฟ้า ความเร็ว และตำแหน่ง โดยบอร์ดควบคุมหลักจะส่งคำสั่งและรับข้อมูลป้อนกลับผ่าน CAN-FD
ด้านฮาร์ดแวร์ RoboParty เผยแพร่ไฟล์ออกแบบไว้ใน GitHub repository: RP1_hardware ซึ่งประกอบด้วยไฟล์ชุดประกอบและชิ้นส่วน SolidWorks ที่แก้ไขได้ โมเดล Parasolid แบบทางกล แบบเขียนทางกล ไฟล์ผลิต PCB, Gerber ข้อมูลตำแหน่งติดตั้งอุปกรณ์ ชุดสายไฟ และรายการวัสดุ (BOM) สำหรับหุ่นยนต์แต่ละรุ่น นอกจากนี้ ยังมีไฟล์สำหรับผลิตแผงวงจรแบบกำหนดเอง 14 แผง รวมถึงไฟล์ Gerber, BOM, พิกัดวางอุปกรณ์ และโมเดล 3 มิติ โดยงานออกแบบฮาร์ดแวร์ต้นฉบับใช้สัญญาอนุญาตโอเพนซอร์ส CERN-OHL-W-2.0
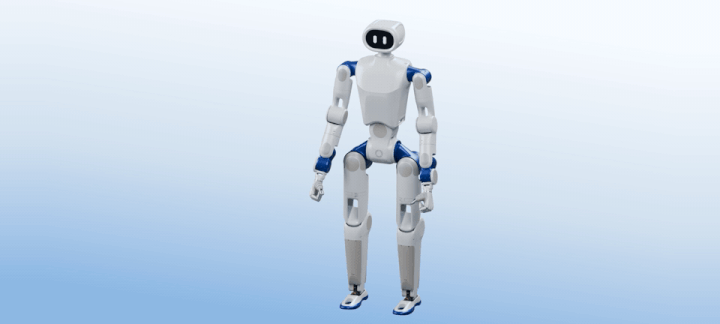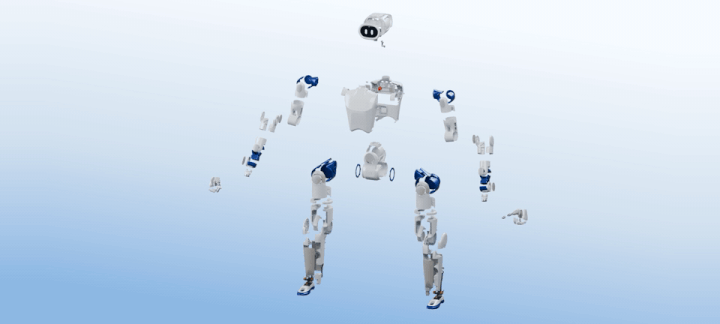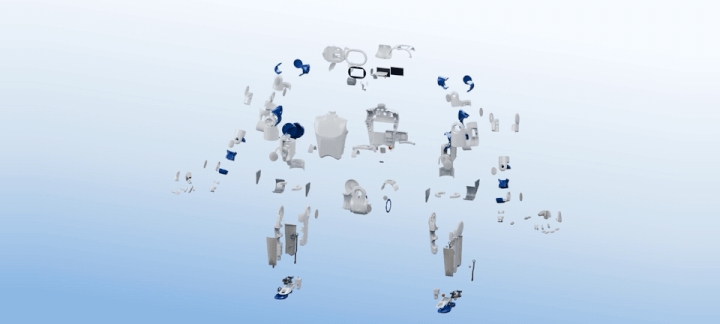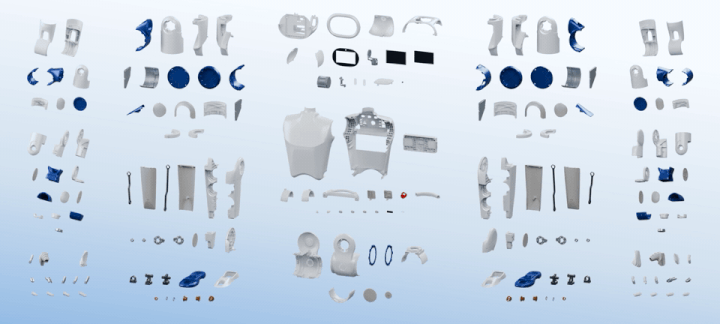
ส่วนซอฟต์แวร์แบ่งออกเป็นหลาย GitHub repository โดย RP1_firmware ประกอบด้วย Linux BSP, เฟิร์มแวร์สำหรับบริดจ์ USB-to-CAN-FD และเครื่องมือจัดแพ็กเกจซอฟต์แวร์ ส่วน roboparty_deploy เป็นเฟรมเวิร์กสำหรับนำระบบไปใช้งานจริงบนพื้นฐาน ROS 2 ซึ่งมีไดรเวอร์มอเตอร์และ IMU รองรับกล้อง Intel RealSense การอนุมานนโยบายควบคุมด้วย ONNX ไฟล์กำหนดค่าหุ่นยนต์ และ Python SDK
สำหรับการจำลองและฝึกสอนหุ่นยนต์ repository RP1_description มีโมเดลหุ่นยนต์ในรูปแบบ URDF และ MJCF รวมถึง Mesh และไฟล์ทรัพยากรต่าง ๆ ส่วน roboparty_train รองรับการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning) ผ่าน NVIDIA Isaac Lab การเลียนแบบการเคลื่อนไหว การฝึกด้วย RSL-RL และการทดสอบ Sim2Sim บน MuJoCo โดยหุ่นยนต์แบบ 24 แกนรองรับเวิร์กโฟลว์ตั้งแต่การฝึกไปจนถึงการใช้งานจริงแล้ว แต่รุ่น Pro ที่ใช้โครงสร้าง 28 แกน ยังไม่มีงานฝึกเฉพาะหรือไฟล์นโยบายควบคุมเริ่มต้นเผยแพร่ในขณะนี้
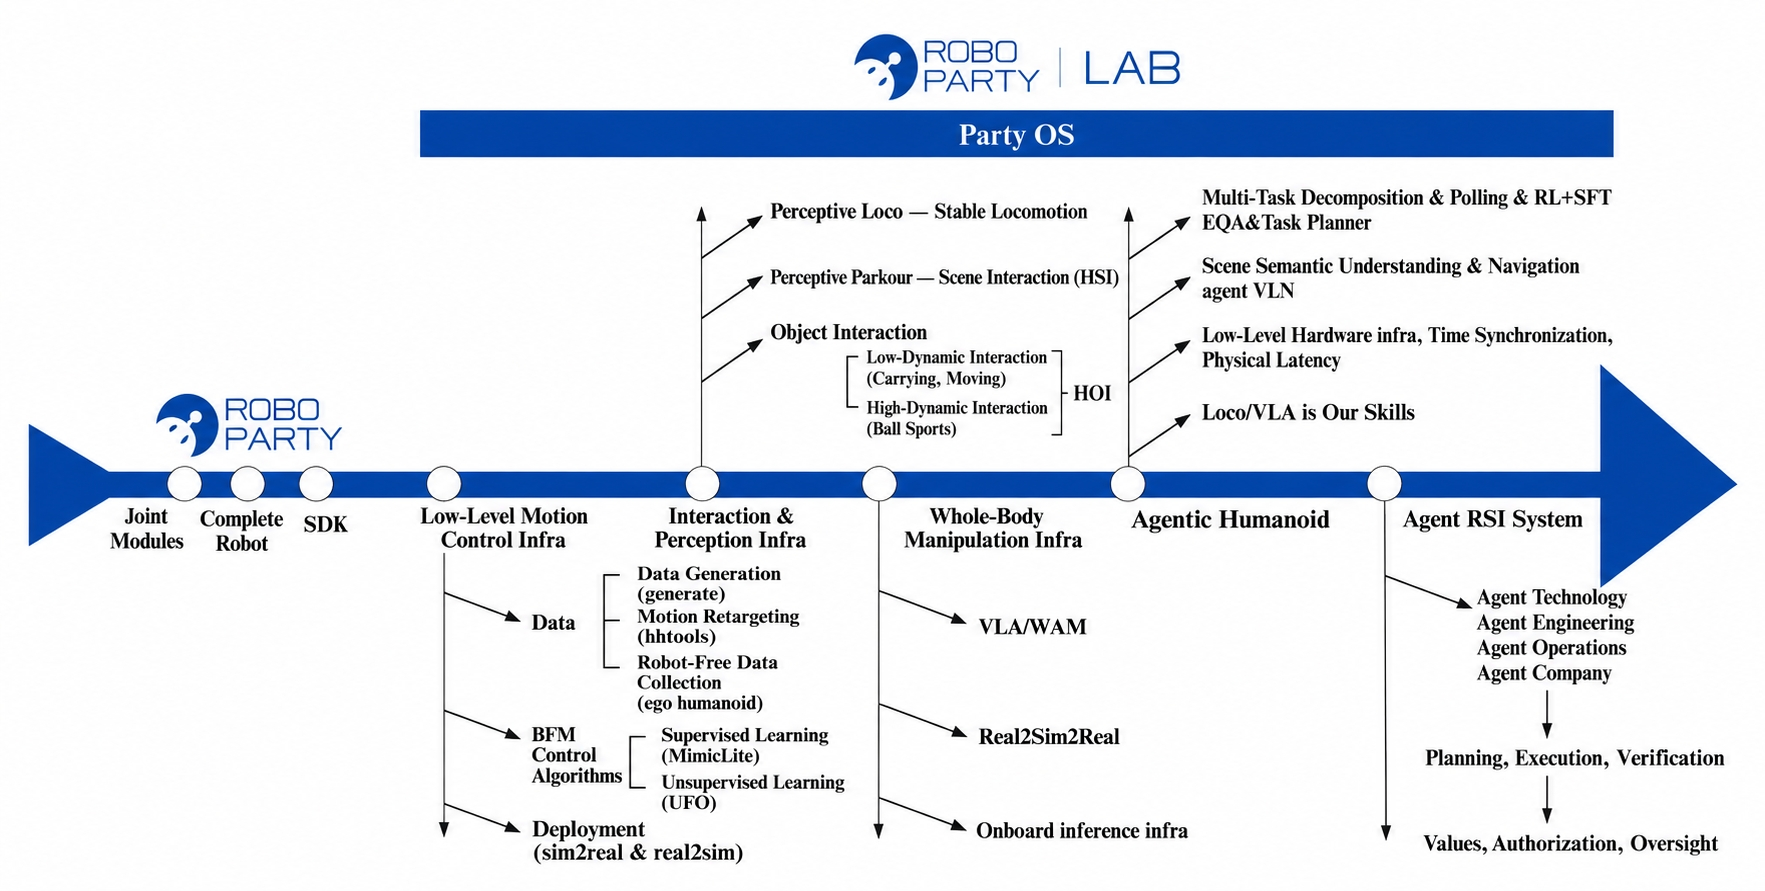
บริษัทยังมีโปรเจกต์สำหรับการเรียนรู้และพัฒนาระบบควบคุมหุ่นยนต์ เช่น AMP, BeyondMimic, MimicLite และ UFO ซึ่งเป็นส่วนหนึ่งของระบบนิเวศ PartyOS ที่เชื่อมโยงการควบคุมการเคลื่อนไหว การจำลอง การฝึกนโยบายควบคุม และการนำไปใช้งานบนหุ่นยนต์จริง อย่างไรก็ตาม ซอฟต์แวร์บางส่วนยังอยู่ระหว่างการพัฒนา โดยคู่มือการนำ RP1 ไปใช้งานใน repository สำหรับ Deployment ยังระบุว่าอยู่ระหว่างจัดทำ ขณะที่ repository UFO ระบุว่า นโยบายควบคุม RP1 TeCH ยังไม่ได้รับการทดสอบบนหุ่นยนต์จริง
แม้ RoboParty จะระบุว่า RP1 เป็นแพลตฟอร์มโอเพนซอร์สเต็มรูปแบบ แต่ส่วนประกอบบางอย่างยังไม่ได้เปิดเผยซอร์สโค้ด โดย ROMOMO ให้ข้อมูลสเปคของโมดูลข้อต่อ, แบบวิศวกรรม, เอกสารโปรโตคอล CAN-FD และรายงานผลทดสอบ ส่วนไดรเวอร์มอเตอร์ฝั่งโฮสต์อยู่ในรีโป roboparty_motors อย่างไรก็ตาม ยังไม่พบซอร์สโค้ดเฟิร์มแวร์ที่ฝังอยู่ในแอคชูเอเตอร์ ROMOMO ใน repository ที่เผยแพร่ นอกจากนี้ เฟรมเวิร์ก UFO ยังใช้สัญญาอนุญาต CC BY-NC 4.0 ซึ่งจำกัดการใช้งานเชิงพาณิชย์
ก่อนหน้านี้เราได้นำเสนอหุ่นยนต์ฮิวแมนนอยด์รุ่นอื่น ๆ เช่น Unitree R1 สูง 1.21 เมตรที่มี 26 DoF และ SamuRoid ที่ใช้ Raspberry Pi พร้อม 22 DoF รวมถึง Mini π หุ่นยนต์สองขาที่ระบุว่าเป็นโอเพนซอร์ส แต่เปิดเผยเฉพาะอัลกอริทึมการเคลื่อนไหวเป็นหลัก ขณะที่ RoboParty ใช้แนวทางที่ครอบคลุมกว่า โดยเปิดเผยไฟล์ออกแบบ CAD และ PCB เฟิร์มแวร์บางส่วน รวมถึงซอฟต์แวร์สำหรับการจำลอง การฝึกโมเดล และการนำไปใช้งานจริง
ขณะที่เขียนบทความนี้ RoboParty ยังไม่เปิดเผยราคาและกำหนดการจัดส่งของ RP1 และ RP1 Pro สามารถดูรายละเอียดเพิ่มเติมได้ที่หน้าผลิตภัณฑ์, เว็บไซต์เอกสาร และ GitHub repository
แปลจากบทความ : RoboParty RP1 (ROBOTO 01) – A full-stack open-source humanoid robot with up to 30 degrees of freedom

บรรณาธิการข่าวและบทความภาษาไทย CNX Software ได้มีความสนใจในด้านเทคโนโลยี โดยเฉพาะ Smart Home และ IoT