
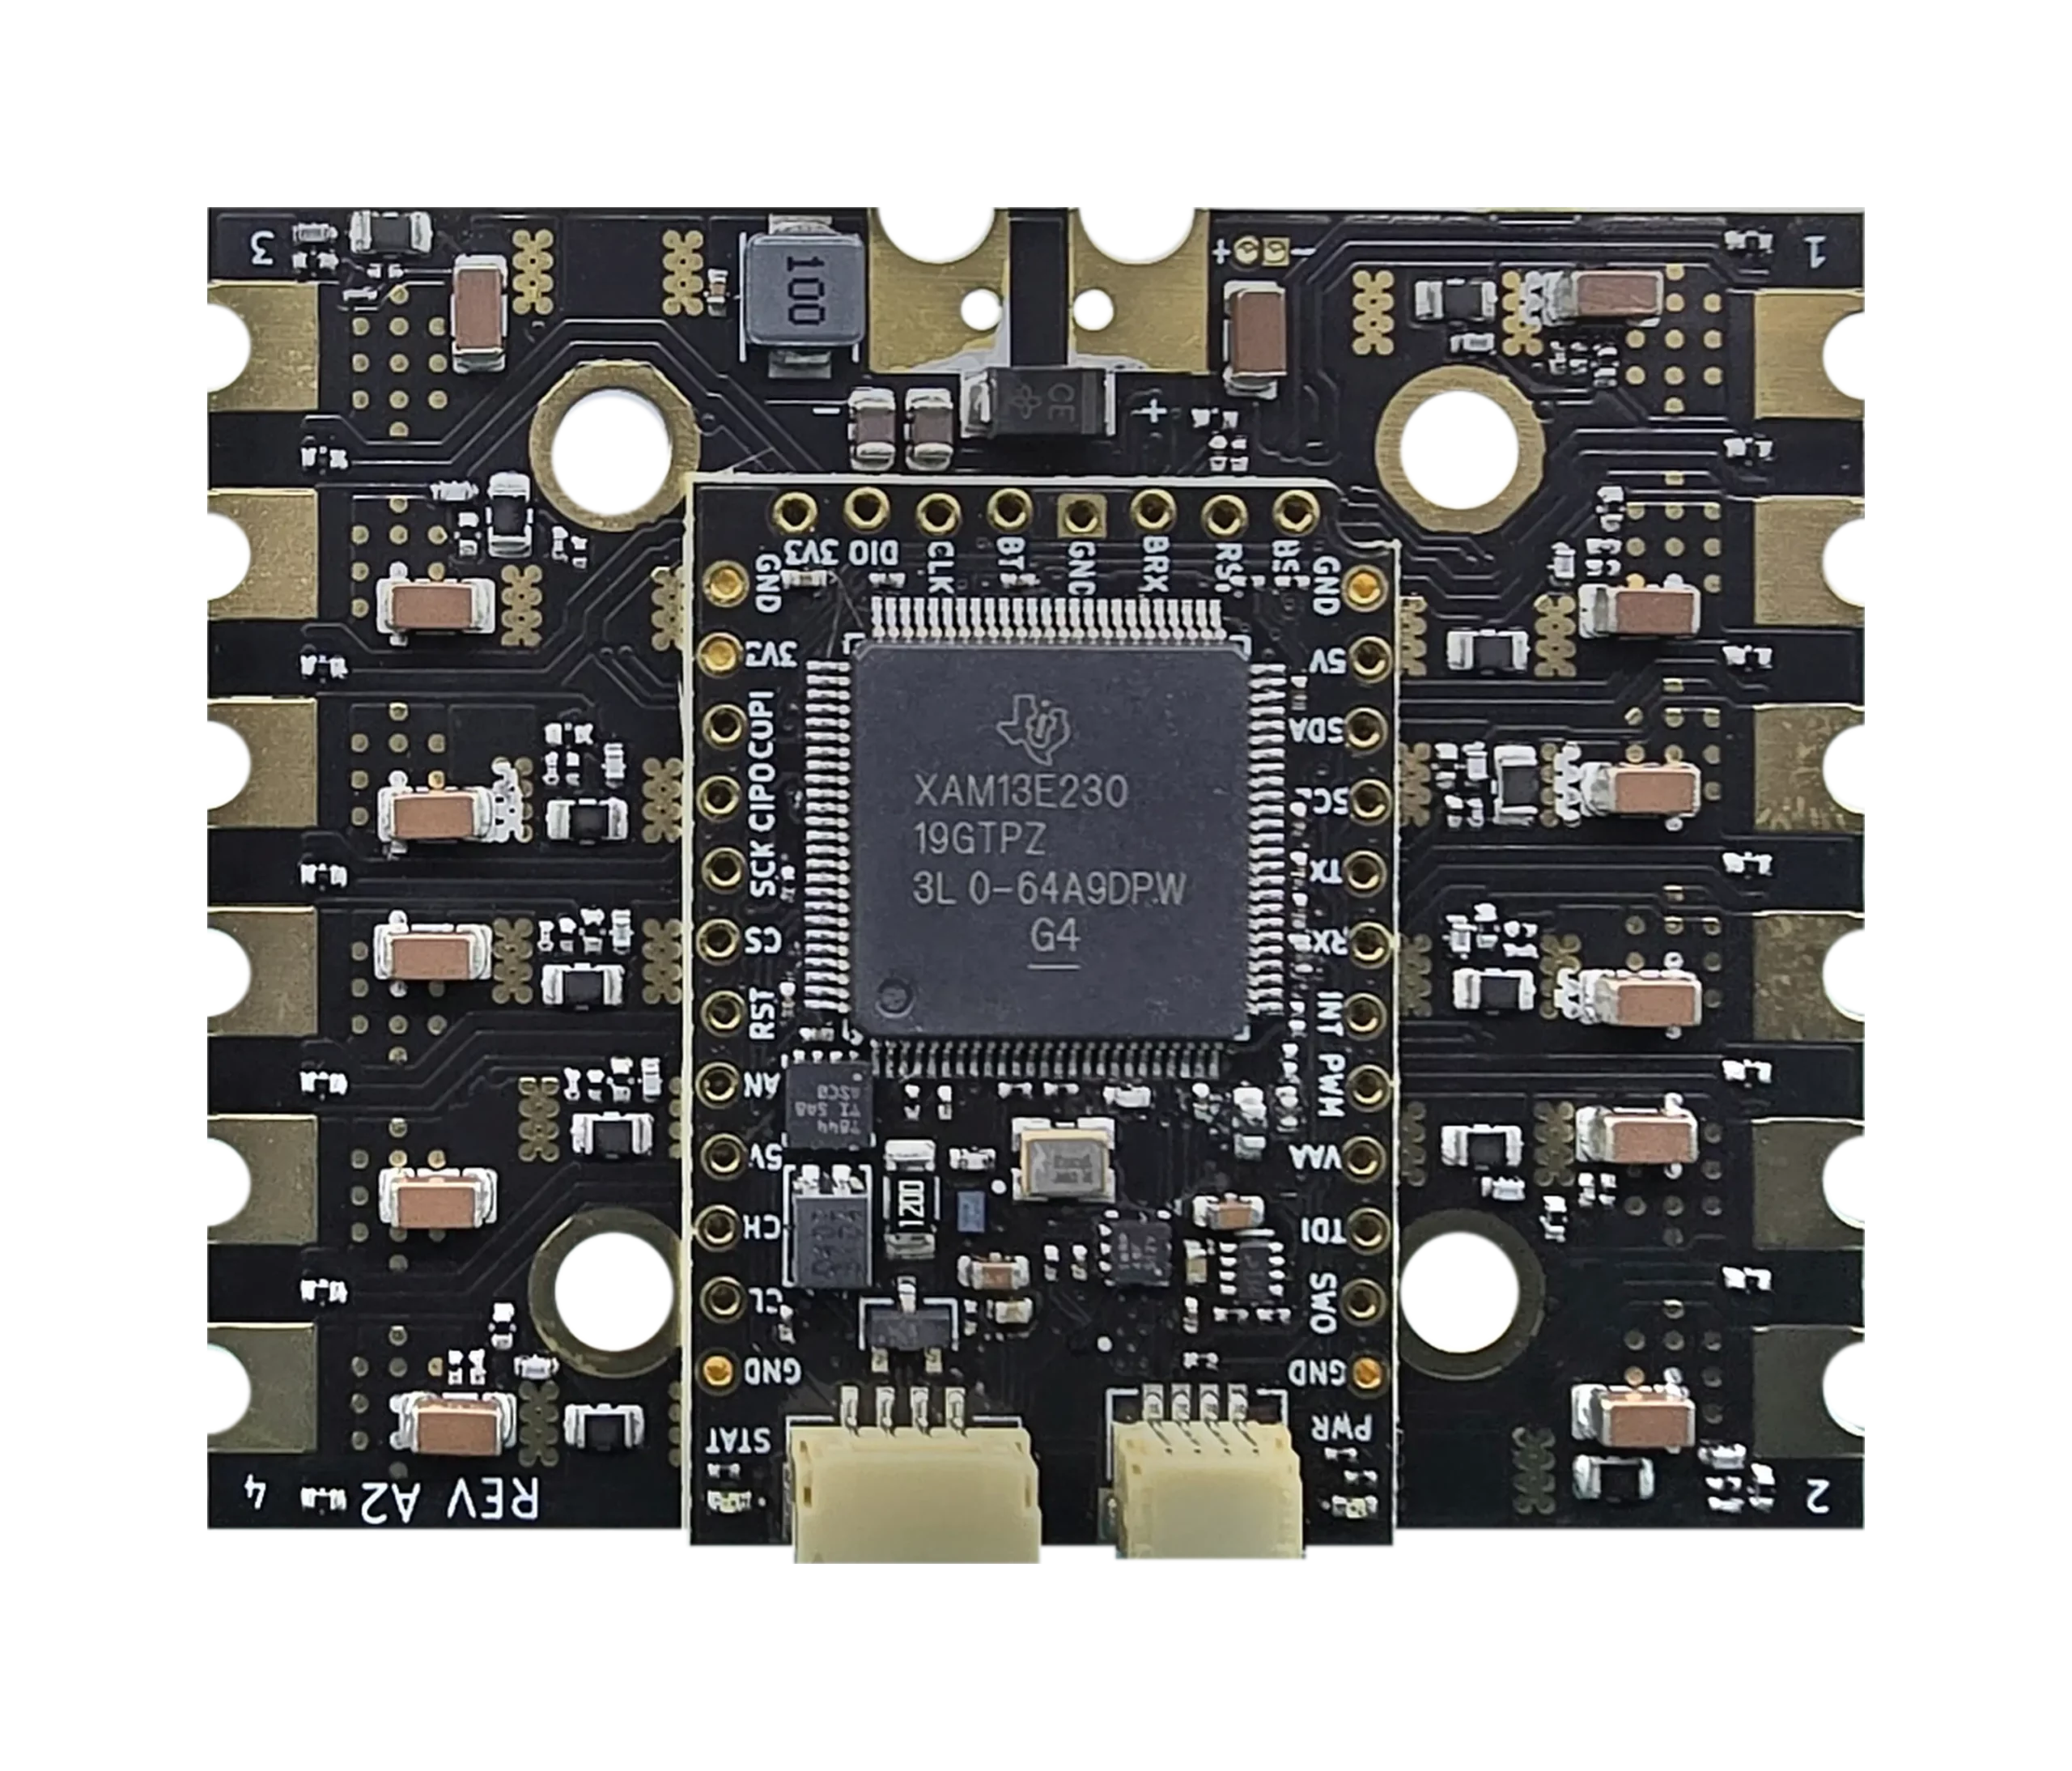
BeagleBoard.org เปิดตัว BeagleConnect QuadESC บอร์ดควบคุมมอเตอร์ BLDC แบบ 4 ช่องสัญญาณที่เป็นโอเพนซอร์ส พร้อมบอร์ดฐาน (Carrier Board) ซึ่งออกแบบมาให้ทำงานร่วมกับ BeagleConnect Torque SoM โดยโมดูล SoM ใช้ไมโครคอนโทรลเลอร์ Arm Cortex-M33 รุ่น AM13E23019 จาก Texas Instruments ความเร็ว 200 MHz พร้อมหน่วยคำนวณตรีโกณมิติ (TMU) และ TinyEngine neural-network accelerator สำหรับงาน Edge AI
บอร์ด QuadESC carrier board รองรับเอาต์พุตสำหรับมอเตอร์ BLDC แบบสามเฟสจำนวน 4 ช่อง พร้อมช่องวัดกระแส 12 ช่อง ช่องวัดแรงดันไฟฟ้า 12 ช่อง เซนเซอร์วัดอุณหภูมิ 4 ตัว และระบบตรวจสอบแรงดันแบตเตอรี่ นอกจากนี้ยังมีคอนเนกเตอร์ 8 พินสำหรับเชื่อมต่อกับ Flight Controller รองรับสัญญาณ DShot, Telemetry และการรายงานกระแสไฟฟ้า รวมถึงอินเทอร์เฟซสำหรับดีบัก SWD คอนเนกเตอร์สำหรับ Buzzer และวงจรควบคุมแรงดันไฟฟ้าบนบอร์ด
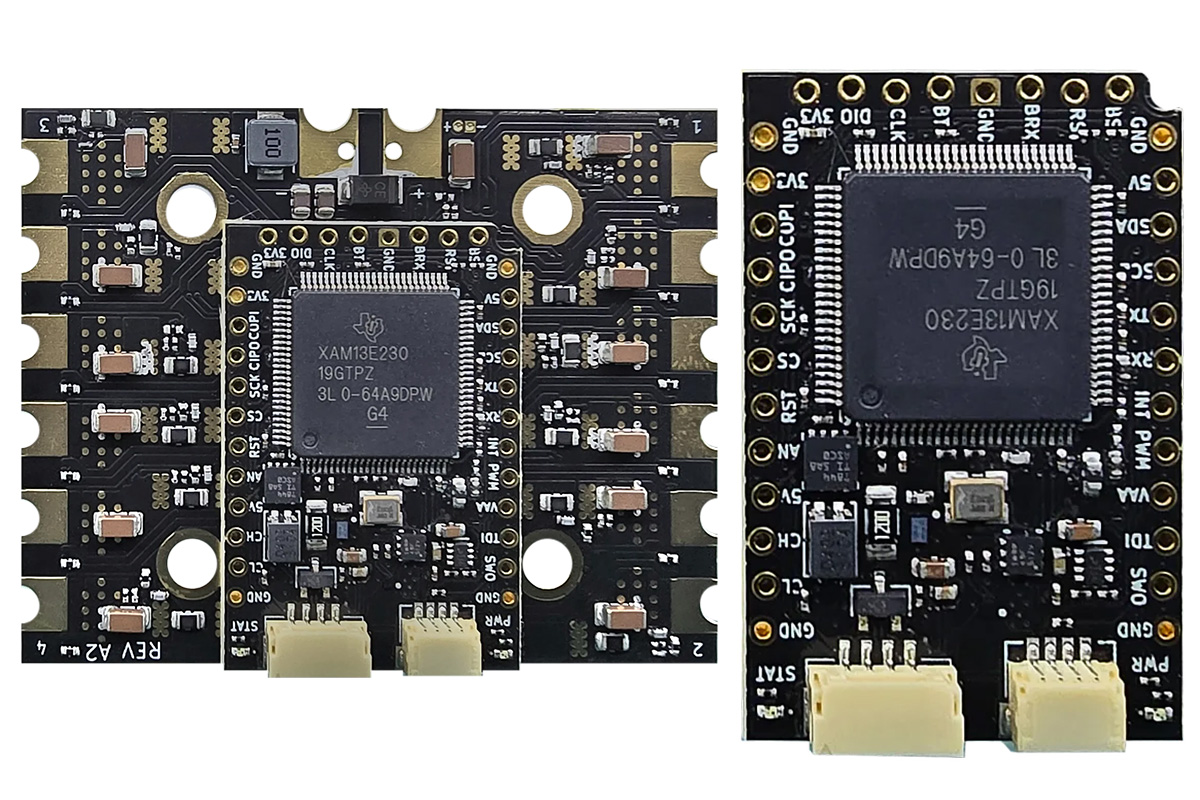
BeagleConnect Torque SoM
โมดูล Torque SoM สามารถนำไปใช้งานร่วมกับบอร์ดฐานที่ออกแบบขึ้นเองได้ เหมาะสำหรับระบบหุ่นยนต์ การควบคุมมอเตอร์ และแอปพลิเคชันที่เชื่อมต่อผ่าน CAN โดยโมดูลทำหน้าที่จัดการการประมวลผล การอ่านค่าจากเซนเซอร์ และอินเทอร์เฟซการสื่อสาร ส่วนฮาร์ดแวร์ภายนอกจะทำหน้าที่จ่ายกำลังไฟฟ้าให้กับมอเตอร์
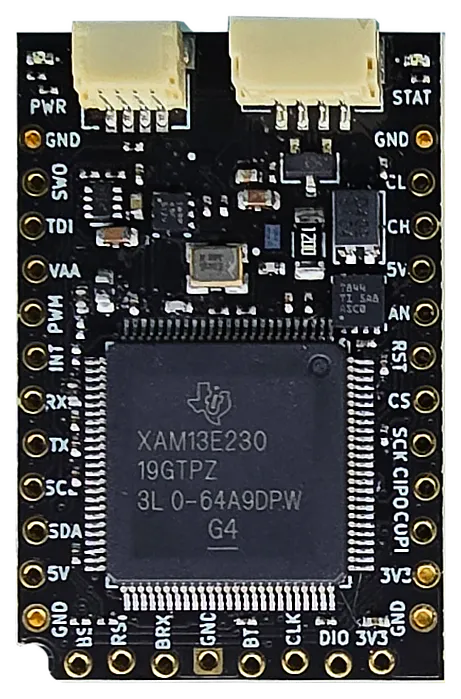
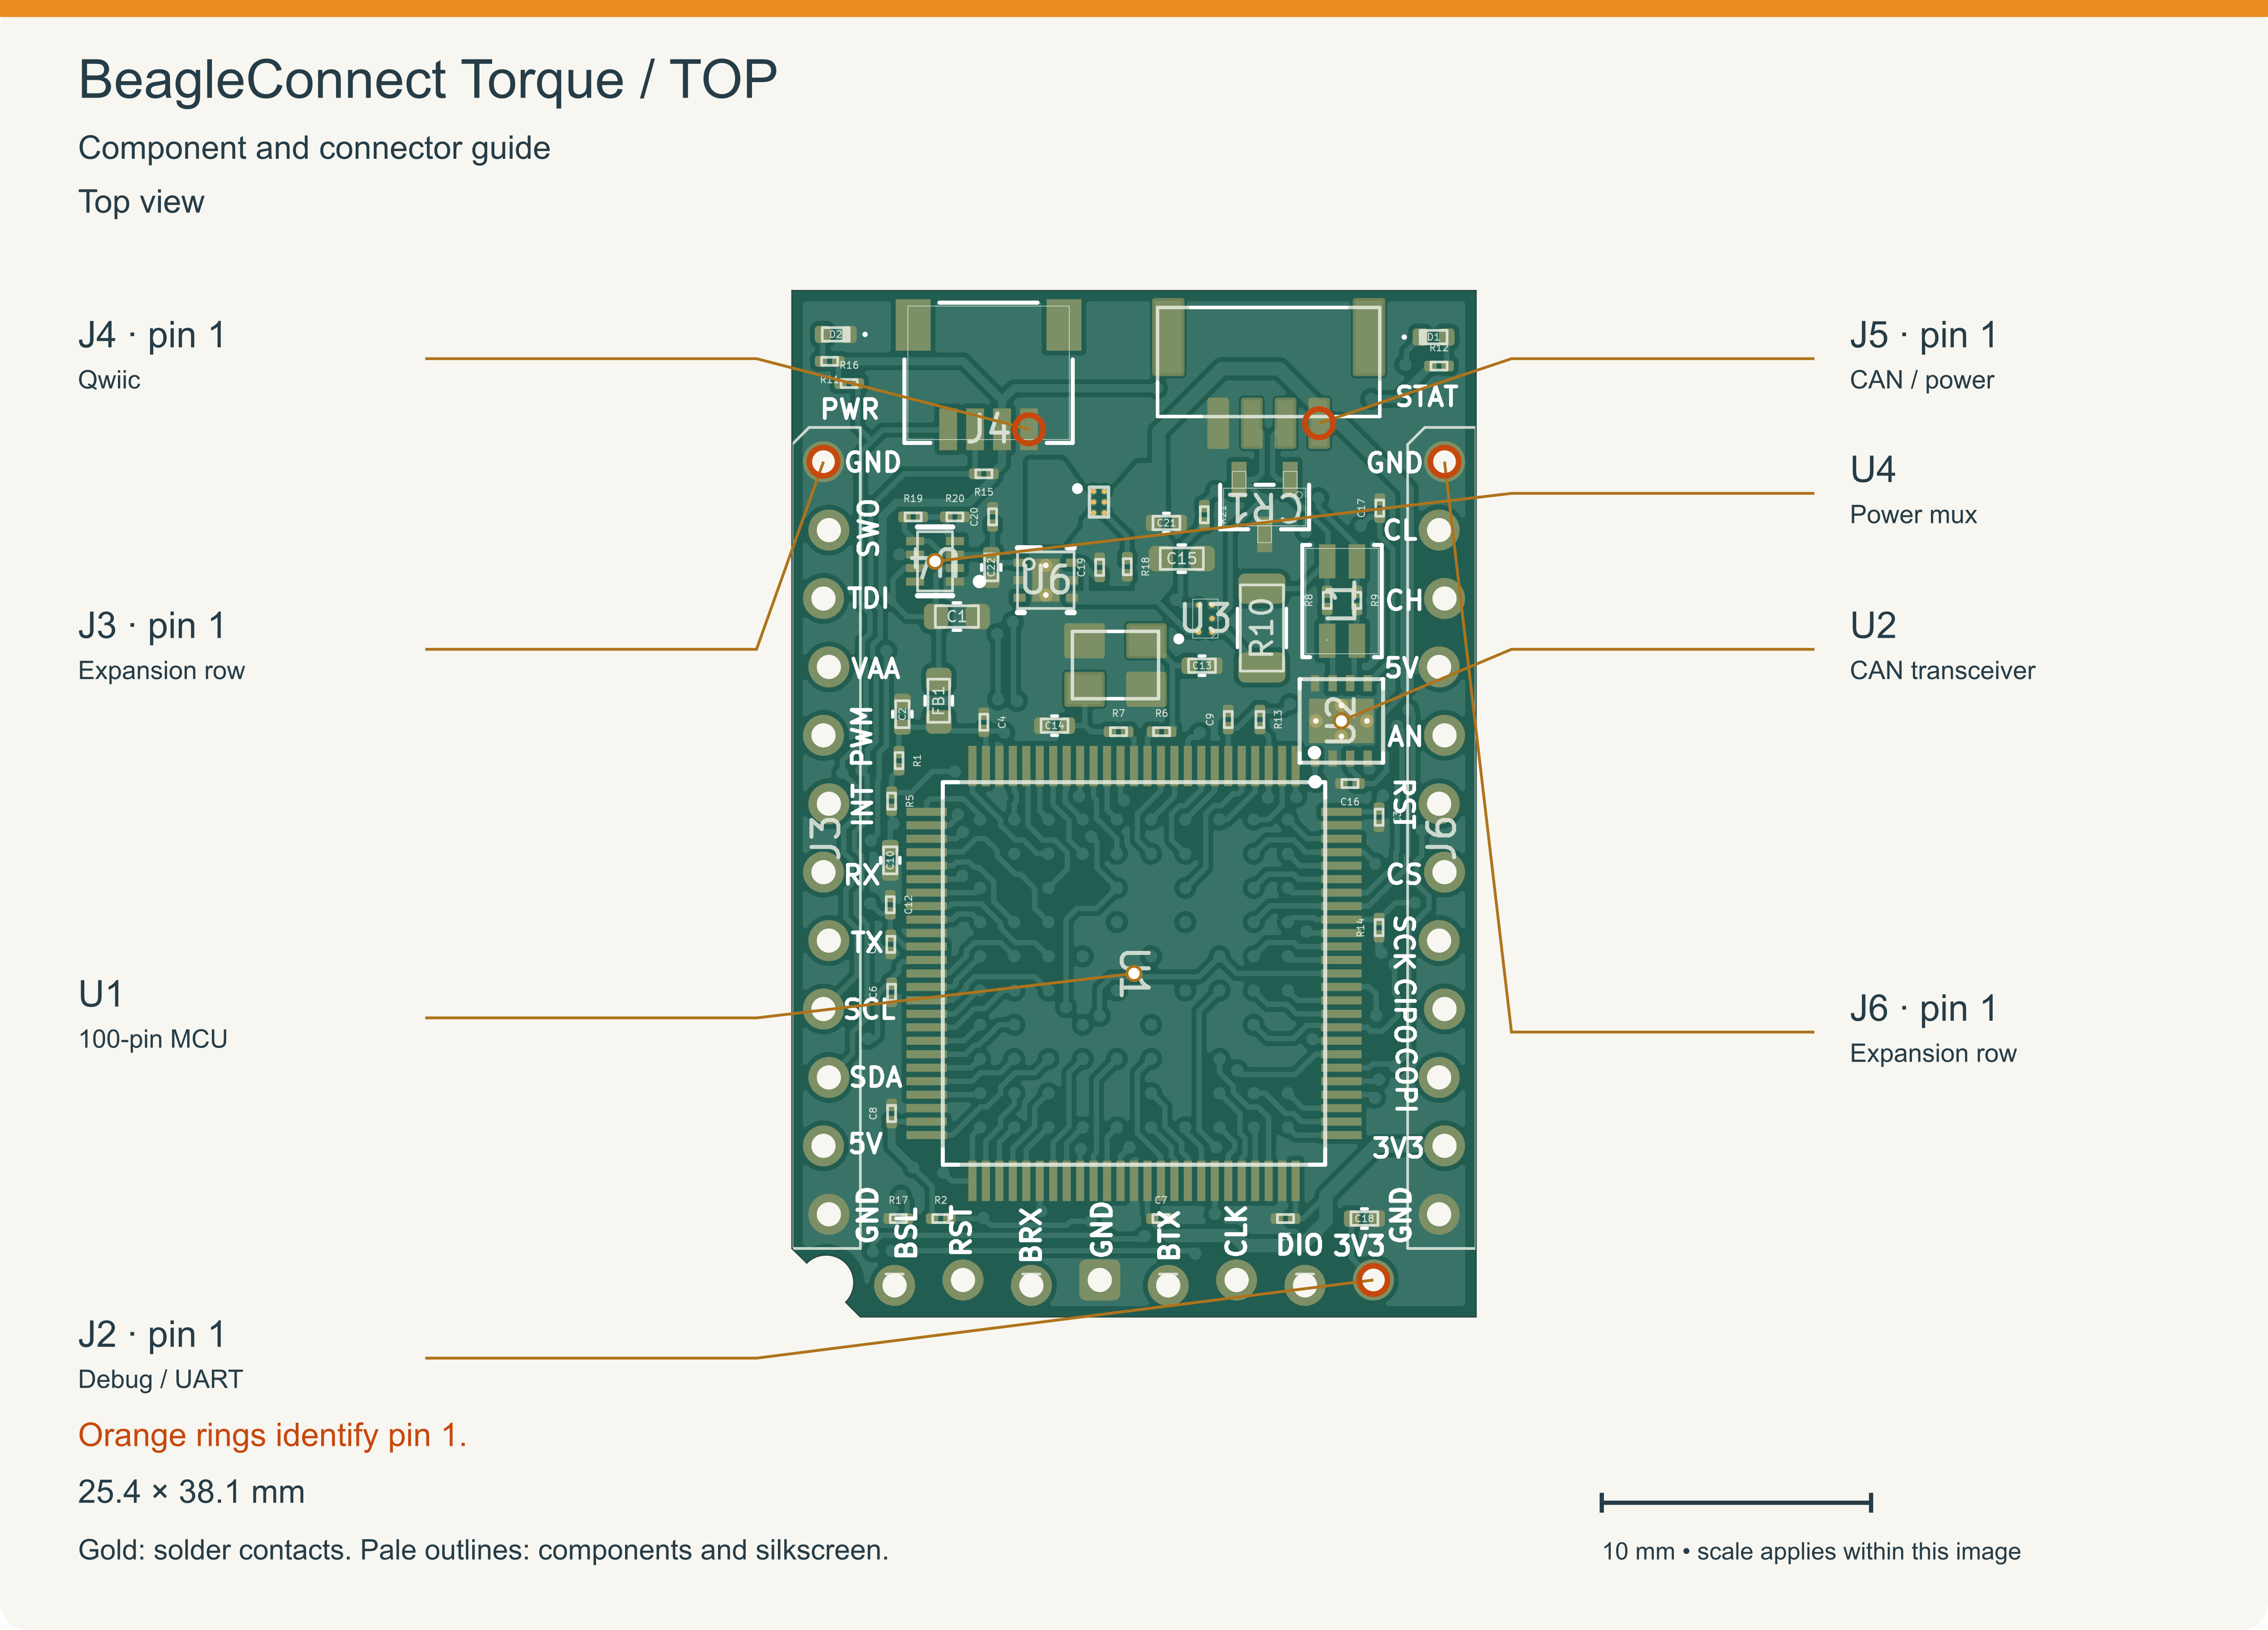
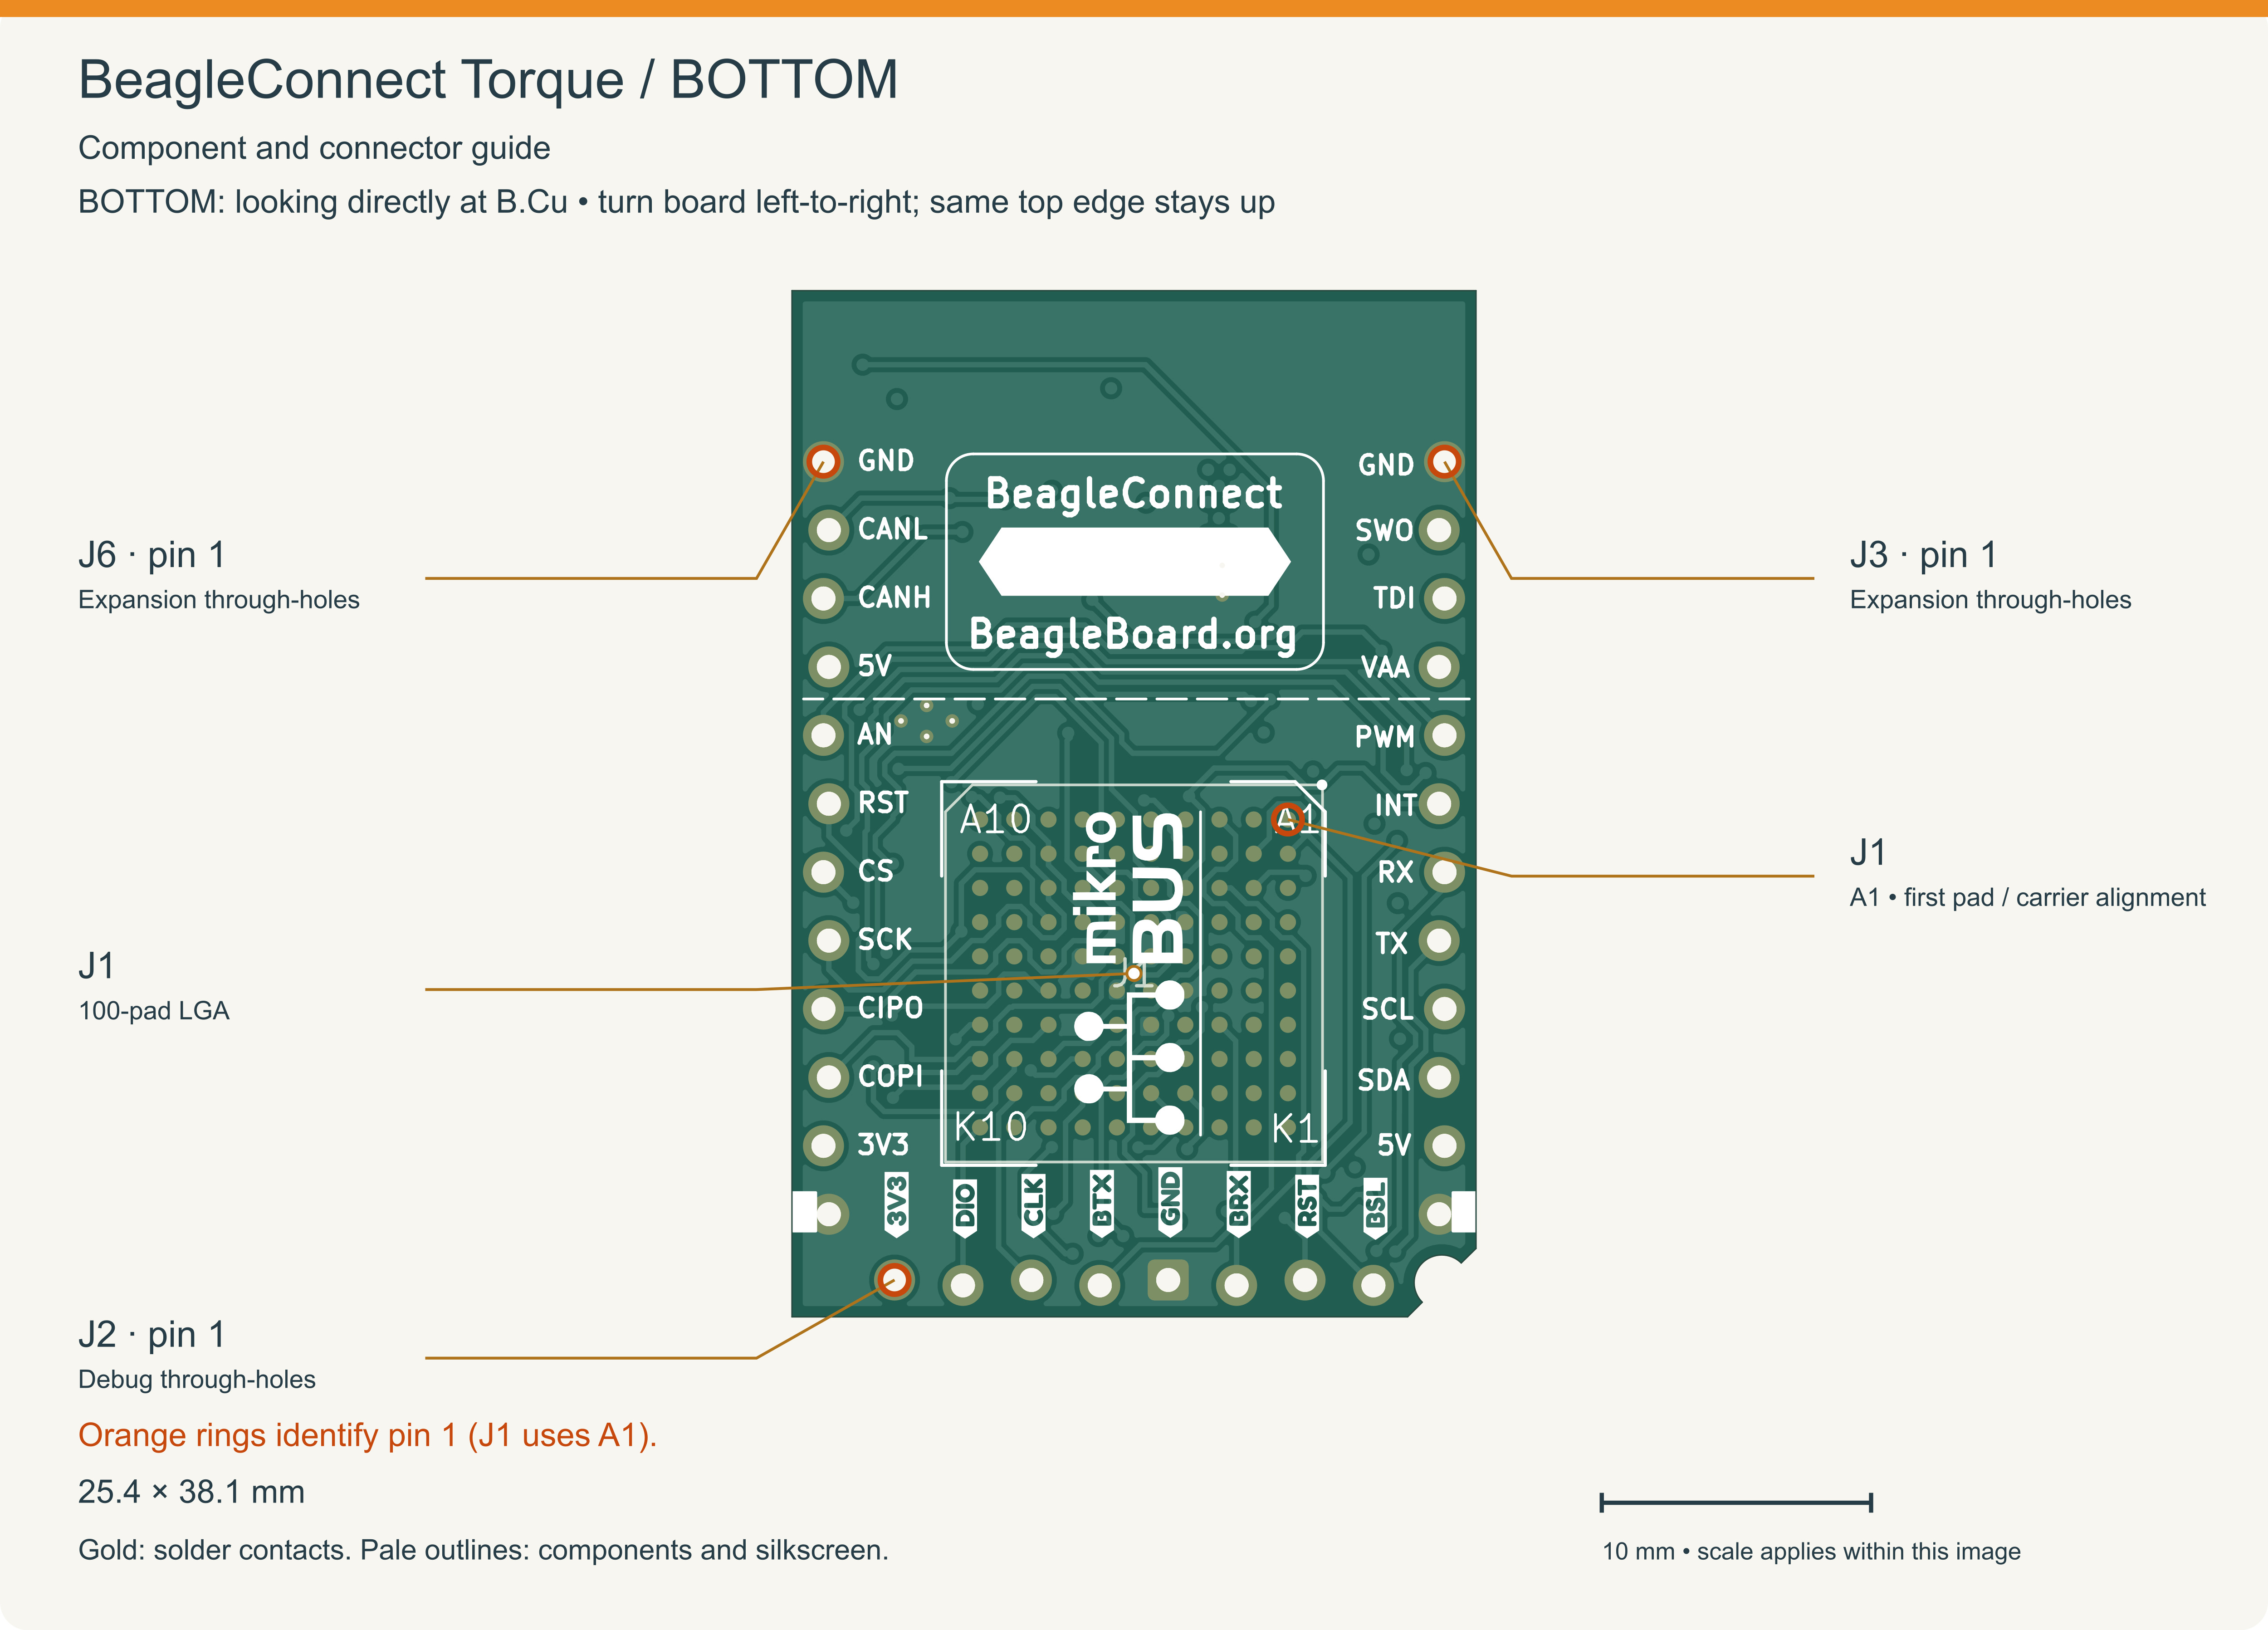
ข้อมูลสเปค:
- ไมโครคอนโทรลเลอร์หลัก – Texas Instruments AM13E23019
- แกนประมวลผล – Arm Cortex-M33 ที่ความเร็ว 200 MHz พร้อม FPU
- หน่วยความจำ – SRAM 128KB
- ที่เก็บข้อมูล – Flash 512KB
- คุณสมบัติอื่น ๆ – TMU, TinyEngine AI accelerator, 3x ADC 12 บิต และ PWM สำหรับควบคุมมอเตอร์
- การเชื่อมต่อ
- CAN FD พร้อมทรานซีฟเวอร์ TI TCAN844 บนบอร์ด
- คอนเนกเตอร์ JST-GH แบบ 4 พิน สำหรับ CAN และไฟเลี้ยง พร้อมตัวต้านทานเทอร์มิเนชัน 120Ω ที่เลือกเปิดหรือปิดผ่านซอฟต์แวร์ได้
- อินเทอร์เฟซ UART, SPI และ I²C
- การขยาย
- อินเทอร์เฟซ LGA จำนวน 100 แพดที่ด้านล่าง ระยะห่างระหว่างแพด 1.27 มม.
- 2x แถวพินขยาย 12 พิน สำหรับ UART, SPI, สัญญาณแอนะล็อก, PWM และสัญญาณควบคุม
- รองรับเส้นทางสัญญาณอินพุตแอนะล็อก 30 ช่องผ่านอินเทอร์เฟซของบอร์ดฐาน
- คอนเนกเตอร์ Qwiic สำหรับเซนเซอร์และอุปกรณ์เสริม I²C ที่ใช้แรงดัน 3.3V
- การดีบัก – คอนเนกเตอร์ 8 ขาพินสำหรับ SWD, UART, รีเซ็ต, เลือกโหมดบูต, กราวด์ และไฟเลี้ยงสำหรับดีบัก
- ความปลอดภัย – รองรับ Secure Boot, Secure Debug, การอัปเดตเฟิร์มแวร์อย่างปลอดภัย และการเร่งการประมวลผลการเข้ารหัส
- ไฟเลี้ยง – อินพุต 5V ที่ผ่านการควบคุมจากบอร์ดฐาน มีวงจรควบคุมแรงดัน 3.3V บนบอร์ด และรองรับไฟ 3.3V แยกสำหรับการดีบัก
- ขนาด – 25.4 x 38.1 มม. (PCB 4 ชั้น หนา 1.6 มม.)
โมดูลนี้ต้องใช้แรงดันอ้างอิงแอนะล็อกแยกต่างหาก (VAA) สำหรับการวัดค่าด้วย ADC และต้องมีแหล่งจ่ายไฟ 5V สำหรับการสื่อสาร CAN นอกจากนี้ยังต้องรับไฟเลี้ยงที่ผ่านการควบคุมแรงดันจากบอร์ดฐาน ไม่สามารถป้อนไฟจากแบตเตอรี่โดยตรงได้
BeagleConnect QuadESC Carrier Board
QuadESC ออกแบบมาสำหรับหุ่นยนต์ โดรน และระบบที่ต้องควบคุมมอเตอร์หลายตัว มีขนาด 60 × 48 มม. รองรับแบตเตอรี่ตั้งแต่ 3S ถึง 6S โดยใช้สัญญาณ PWM แยกสำหรับมอเตอร์แต่ละตัว และสามารถวัดกระแสไฟฟ้าแบบซิงโครไนซ์เพื่อรองรับการควบคุมมอเตอร์ด้วยวิธี Field-Oriented Control (FOC)
ข้อมูลสเปค:
- ตัวควบคุม – BeagleConnect Torque SoM ตามที่กล่าวไว้ข้างต้น
- การควบคุมมอเตอร์
- 4x ไดรเวอร์เกตสามเฟส TI DRV8323SRTAR รองรับการตั้งค่าผ่าน SPI มีวงจรขยายสัญญาณตรวจวัดกระแส และการรายงานข้อผิดพลาด
- 12x อุปกรณ์ Half-Bridge TI CSD88599Q5DC หรือ 3 ตัวต่อมอเตอร์หนึ่งตัว
- 4x ช่องมอเตอร์ BLDC สามเฟสอิสระ
- โมดูล PWM สำหรับควบคุมมอเตอร์โดยเฉพาะในแต่ละช่อง
- เป้าหมายการออกแบบรองรับกระแสต่อเนื่อง 40A และกระแสช่วงสั้น 70A ต่อมอเตอร์ โดยยังต้องผ่านการตรวจสอบด้านความร้อน
- การวัดค่า
- 12x ช่องวัดกระแสเฟสด้าน Low-side หรือ 3 ช่องต่อมอเตอร์
- 12x ช่องวัดแรงดันไฟฟ้าเฟส
- 4x เซ็นเซอร์อุณหภูมิ NTC ติดตั้งใกล้ภาคกำลัง
- ใช้ ADC ความละเอียด 12-bit จำนวน 3 ชุดผ่านโมดูล Torque เพื่อวัดกระแสแต่ละเฟสแบบซิงโครไนซ์
- การเชื่อมต่อ
- CAN-FD ผ่านโมดูล BeagleConnect Torque
- อินเทอร์เฟซ Flight Controller แบบ 8 พิน รองรับสัญญาณ DShot จำนวน 4 เส้นทาง, Telemetry, การรายงานกระแสไฟฟ้า, แรงดันแบตเตอรี่ และกราวด์
- จุดเชื่อมต่อมอเตอร์สามเฟส 4 ชุด (J2–J5) และจุดบัดกรีสำหรับแบตเตอรี่โดยเฉพาะ (J1)
- การดีบัก – คอนเนกเตอร์ ARM/JTAG แบบ 10 พิน พร้อมรองรับ SWD
- อื่น ๆ – อินเทอร์เฟซ Buzzer แบบ 2 พิน
- ไฟเลี้ยง
- แรงดันสูงสุดตามการออกแบบ 32V แต่ไม่แนะนำให้ใช้เป็นแรงดันไฟเลี้ยงขณะทำงาน
- รองรับแบตเตอรี่ 3S–6S หรือ 9–25.2V
- ใช้ตัวแปลงแรงดันแบบ Buck Converter รุ่น TI TPS54360B สำหรับจ่ายไฟให้วงจรควบคุม
- ใช้เรกูเลเตอร์แอนะล็อก TI TPS7A4701
- รองรับการตรวจสอบแรงดันแบตเตอรี่
- ขนาด – PCB 60 x 48 มม.
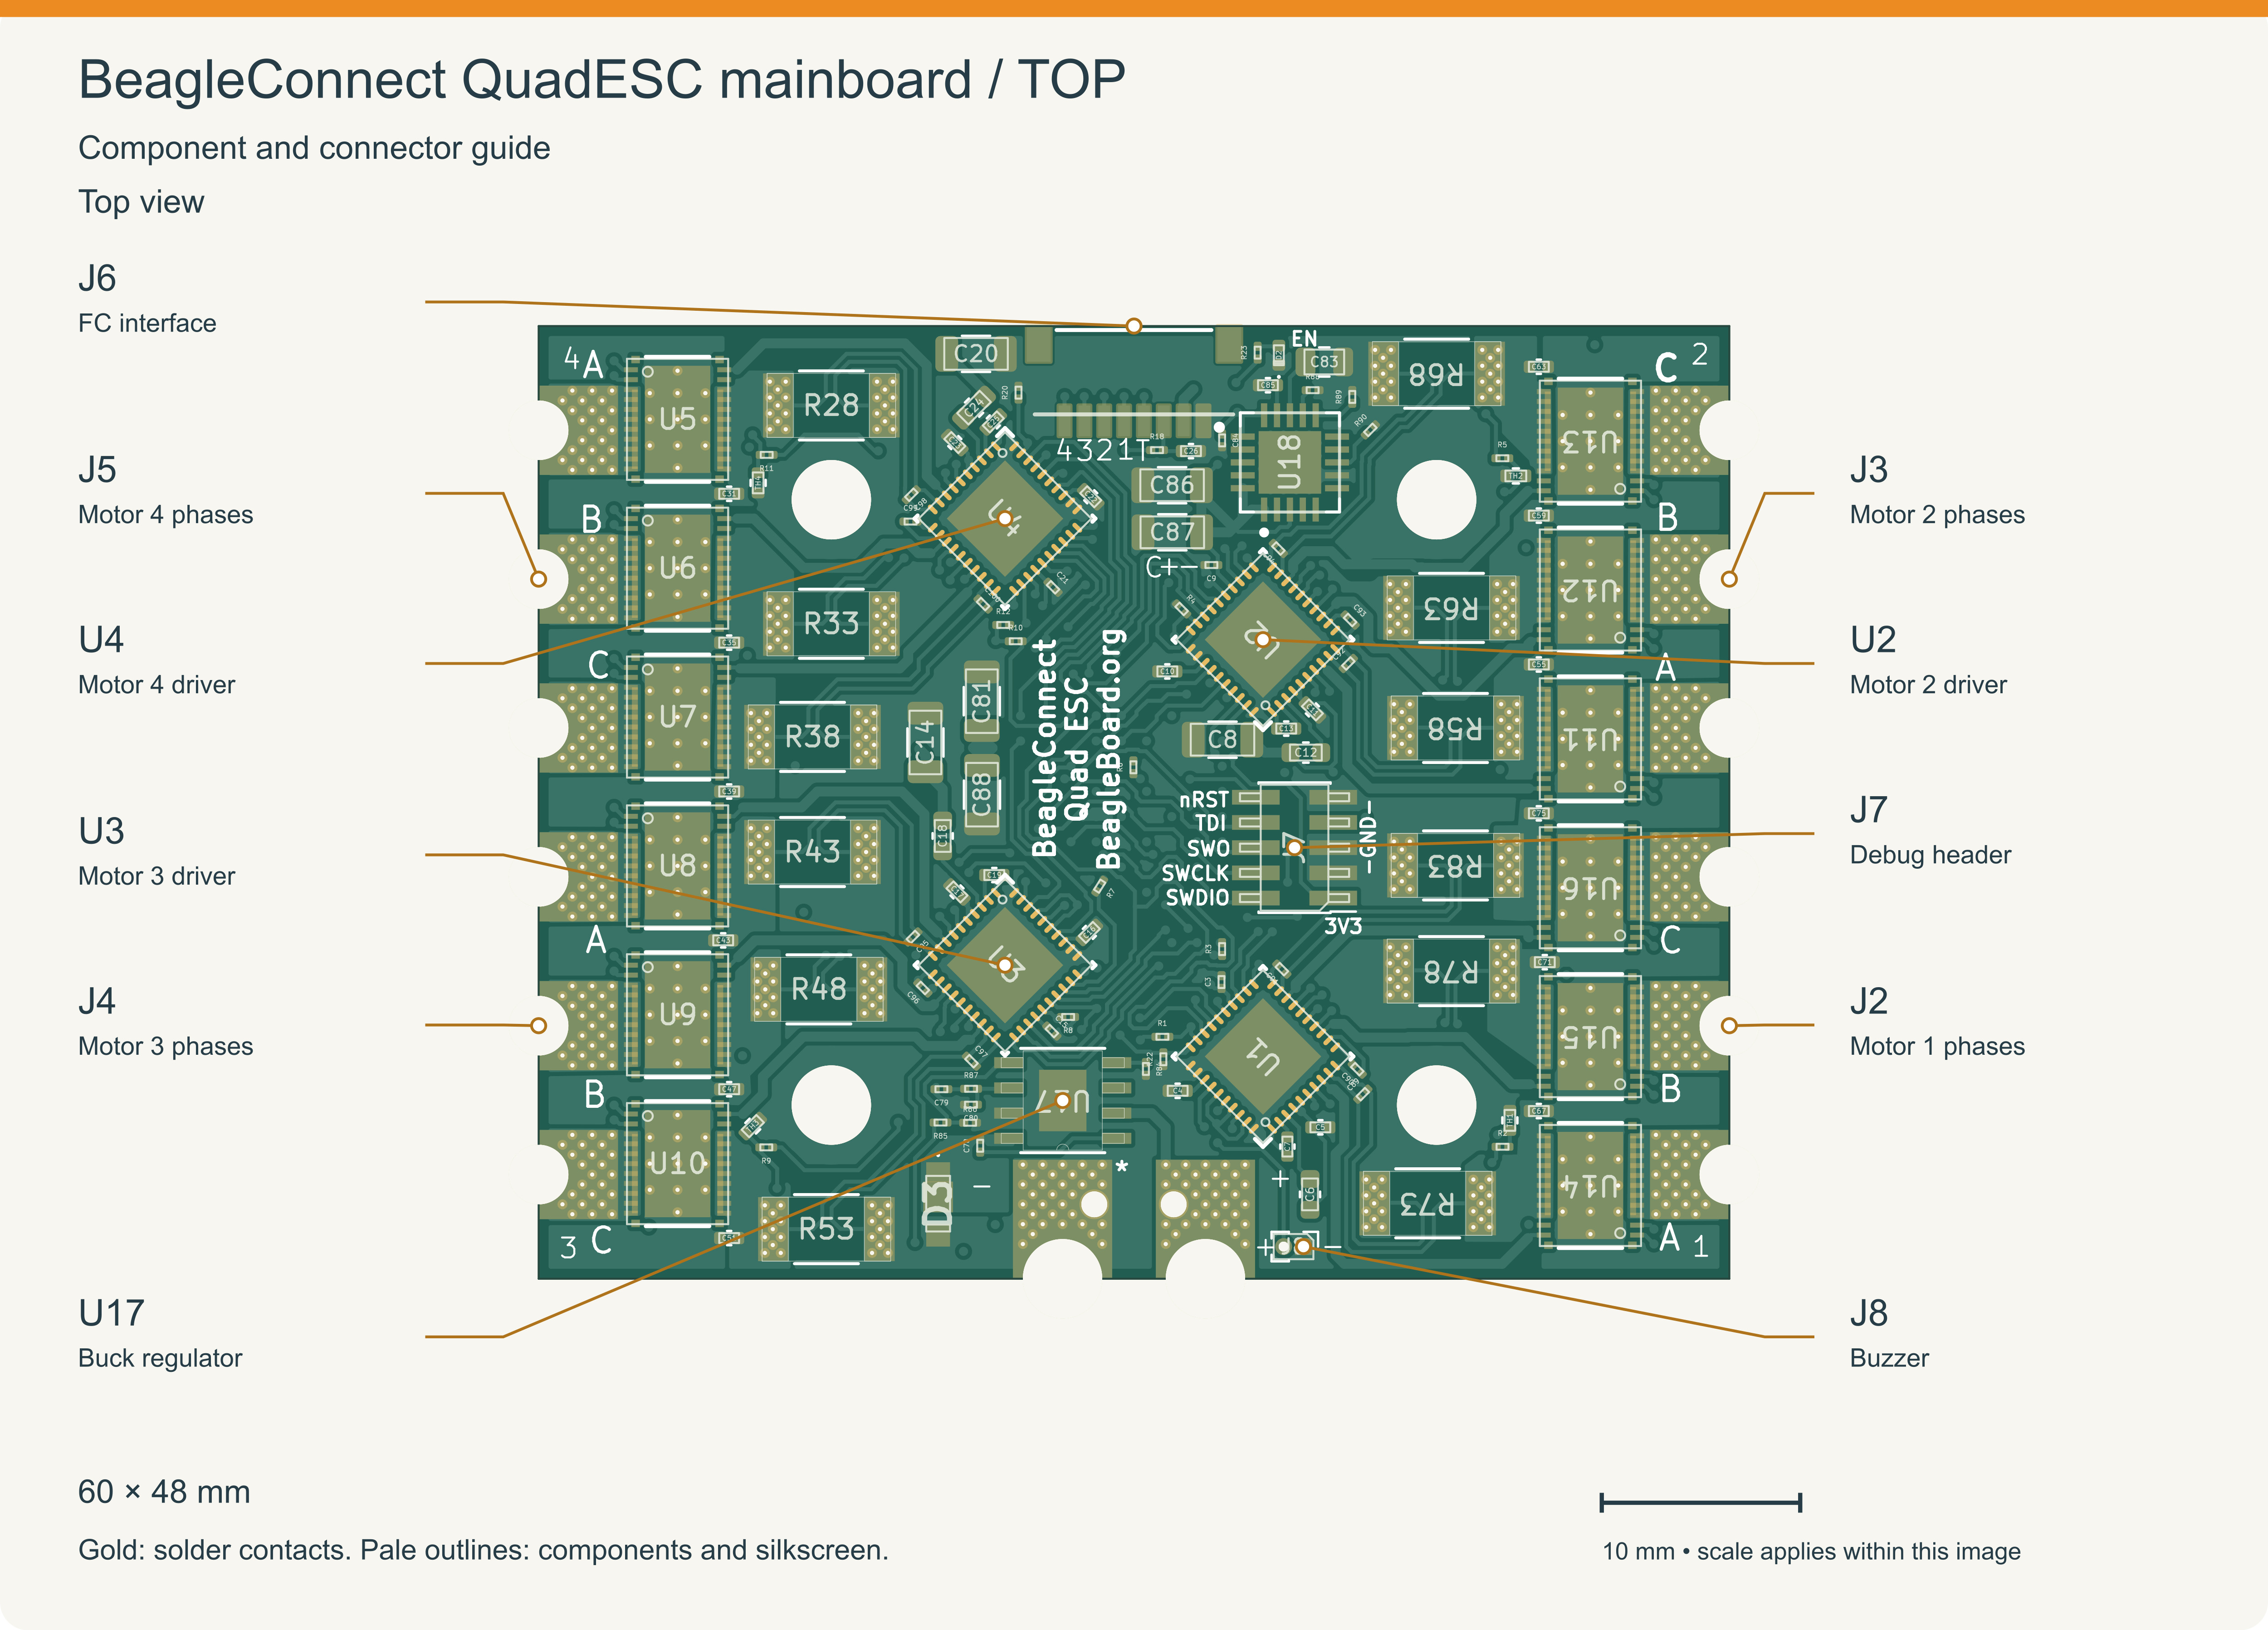
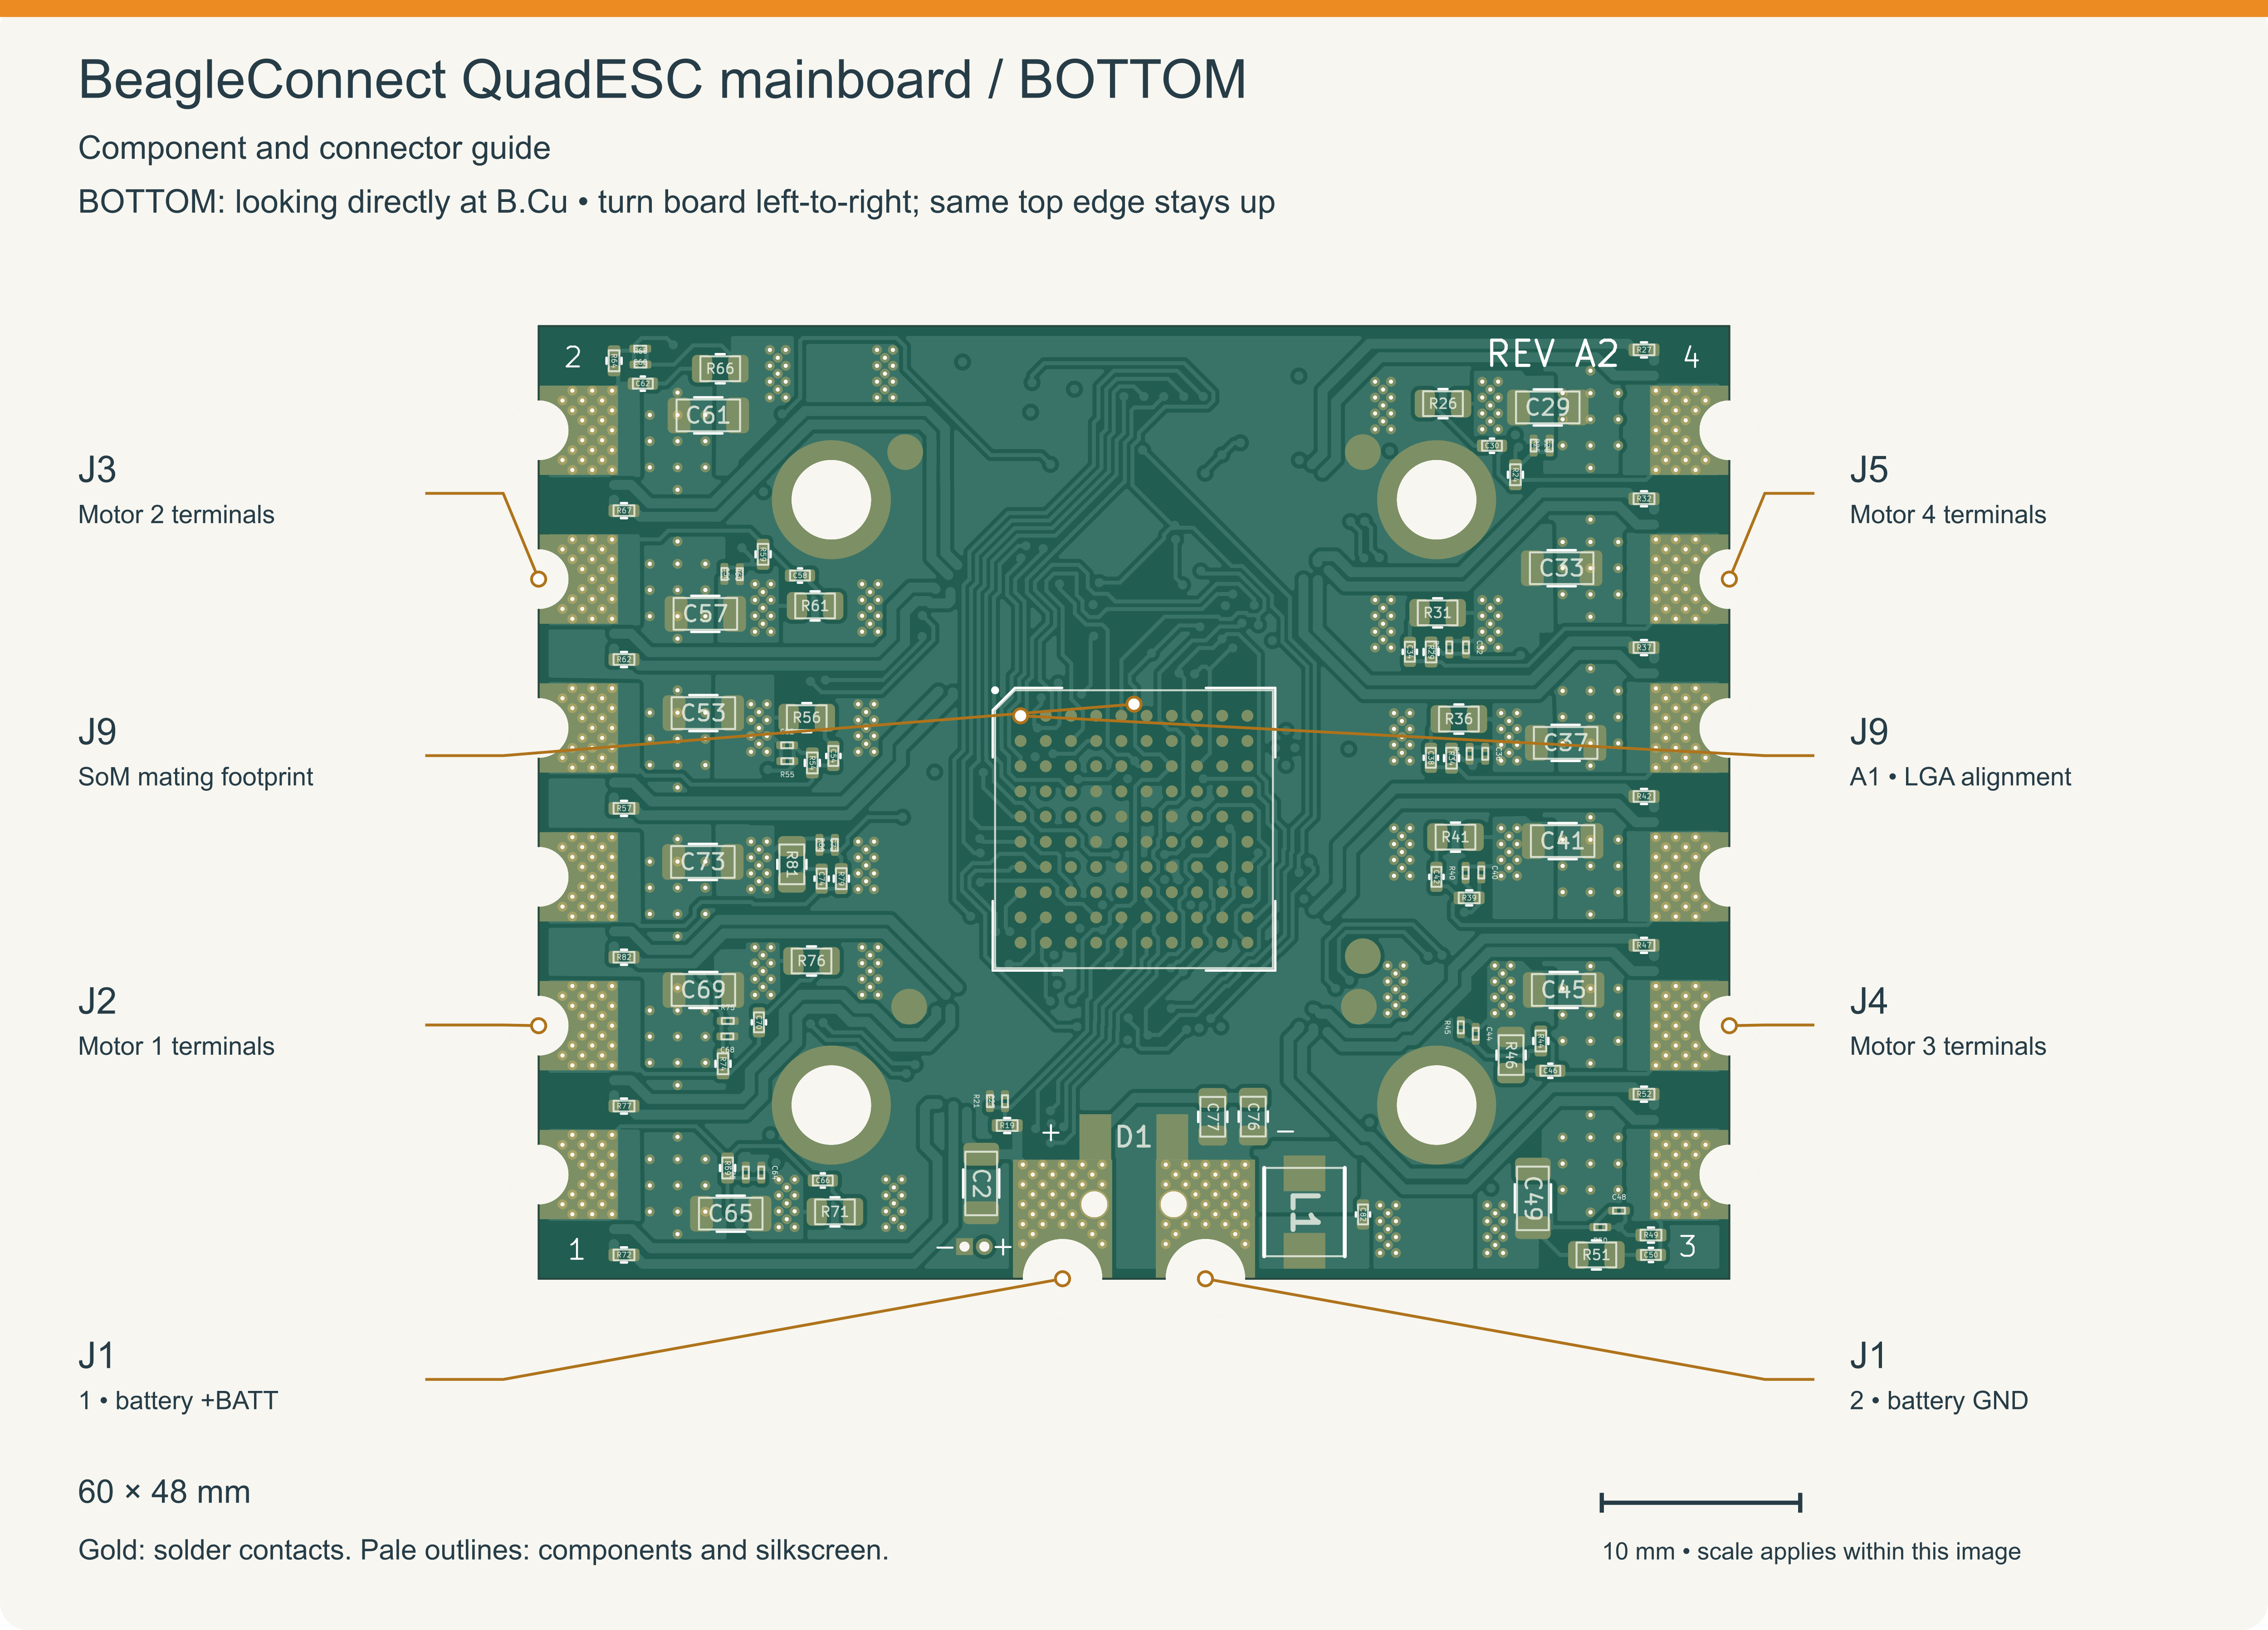
บอร์ดสามารถตรวจวัดกระแสมอเตอร์ แรงดันแต่ละเฟส แรงดันแบตเตอรี่ และอุณหภูมิได้ โดยไดรเวอร์เกต DRV8323 ทั้ง 4 ตัวใช้สัญญาณ Enable ร่วมกัน แต่มีสัญญาณเลือกชิป SPI และเอาต์พุตแจ้งข้อผิดพลาดแยกกัน BeagleBoard.org ระบุเป้าหมายกระแสต่อเนื่อง 40A และกระแสช่วงสั้น 70A ต่อมอเตอร์ แต่ยังไม่ใช่ค่าที่ผ่านการยืนยัน และไม่ได้ระบุระยะเวลาที่รองรับกระแสช่วงสั้น โดยความสามารถจริงขึ้นอยู่กับการระบายความร้อน อุณหภูมิแวดล้อม และระยะเวลาที่ใช้งาน
ด้านซอฟต์แวร์ รองรับ ROM Bootstrap Loader (BSL) ของ Texas Instruments สำหรับโหลดเฟิร์มแวร์ผ่าน CAN, I²C หรือ UART และมีชุดพัฒนา AM13E2X SDK ซึ่งประกอบด้วยไดรเวอร์ ตัวอย่างโค้ด SysConfig และเครื่องมือพัฒนาระบบควบคุมมอเตอร์ FOC นอกจากนี้ยังสามารถเขียนโปรแกรมและดีบักผ่าน SWD โดยใช้ดีบักเกอร์ XDS110 และ Code Composer Studio ส่วน Zephyr RTOS และ OpenOCD มีแผนรองรับในอนาคต โดยควรตรวจสอบความเข้ากันได้กับบอร์ดก่อนใช้งาน
QuadESC ไม่ได้มาพร้อมเฟิร์มแวร์ควบคุมมอเตอร์ที่พร้อมใช้งาน ผู้พัฒนาต้องเขียนโค้ดสำหรับควบคุมมอเตอร์ ตั้งค่าไดรเวอร์ อ่านค่ากระแส และจัดการข้อผิดพลาดเอง รวมถึงฟังก์ชัน FOC, DShot, Telemetry และการตรวจจับข้อผิดพลาดด้วย AI ซึ่งขึ้นอยู่กับเฟิร์มแวร์ที่พัฒนา โดย BeagleBoard.org เผยแพร่ไฟล์ออกแบบ KiCad ซอร์สโค้ดเฟิร์มแวร์ และเอกสารของบอร์ดทั้งสองรุ่นไว้บน GitHub
ขณะนี้ยังไม่มีการประกาศราคาและกำหนดวางจำหน่ายของ QuadESC และ Torque อย่างเป็นทางการ ดูรายละเอียดเพิ่มเติมได้ที่หน้าผลิตภัณฑ์ และเว็บไซต์ Embed Consult
แปลจากบทความ : BeagleConnect QuadESC 4-channel BLDC motor controller uses TI’s AM13E23019-based Torque module

บรรณาธิการข่าวและบทความภาษาไทย CNX Software ได้มีความสนใจในด้านเทคโนโลยี โดยเฉพาะ Smart Home และ IoT