
OpenArm 2.0 จากบริษัท Enactic ซึ่งตั้งอยู่ในกรุงโตเกียว ประเทศญี่ปุ่น เป็นแขนหุ่นยนต์แบบโอเพนซอร์สด้านฮาร์ดแวร์ มีอิสระในการเคลื่อนที่ 7 องศา (7-DOF) ออกแบบมาสำหรับการวิจัยด้าน Physical AI การควบคุมหุ่นยนต์จากระยะไกล (Teleoperation) และการเก็บข้อมูลสำหรับงานที่เกี่ยวข้องกับการสัมผัสและปฏิสัมพันธ์กับวัตถุ หุ่นยนต์รุ่นนี้ใช้ข้อต่อแบบ Quasi-Direct Drive (QDD) ซึ่งสามารถหมุนย้อนกลับได้ (Backdrivable) เพื่อรองรับการเคลื่อนไหวที่ยืดหยุ่น และการควบคุมแบบป้อนกลับแรงสองทิศทาง (Bilateral Force Feedback)
หุ่นยนต์แขนกลรองรับน้ำหนักบรรทุกพิกัดปกติ 4.1 กิโลกรัม และน้ำหนักบรรทุกสูงสุดในช่วงเวลาสั้น ๆ 6 กิโลกรัม ควบคุมผ่าน CAN-FD ที่ความถี่ 1 kHz พร้อมกริปเปอร์แบบขนานขนาดกะทัดรัด ซึ่งติดตั้งกล้องไว้ภายในมือจับและสามารถเปลี่ยนนิ้วจับได้ ระบบรองรับการควบคุมระยะไกลพร้อมป้อนกลับแรง การชดเชยแรงโน้มถ่วง และการทำงานแบบยืดหยุ่นเมื่อสัมผัสกับวัตถุ โครงสร้างทำจากอะลูมิเนียมและสเตนเลสสตีล พร้อมฐานที่ใช้โครงอะลูมิเนียมโปรไฟล์ MISUMI
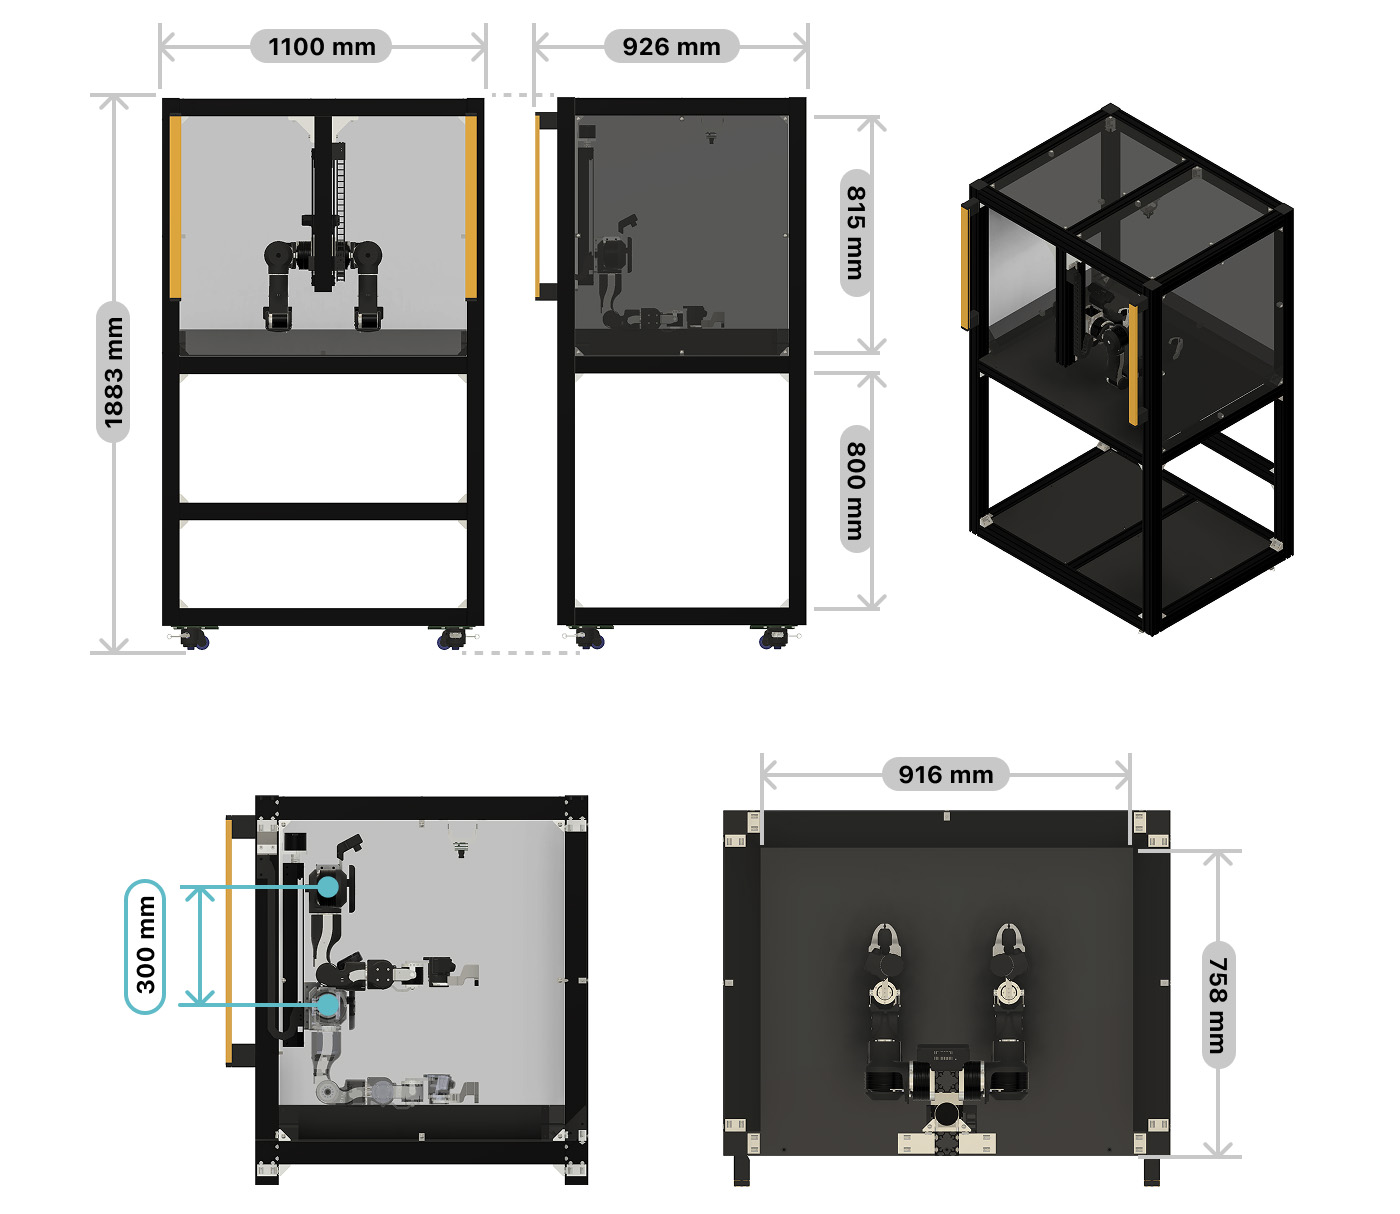
นอกจากนี้ระบบนิเวศของ OpenArm ยังประกอบด้วย OpenArm Cell สำหรับการประเมินผลด้วยมาตรฐานเดียวกัน และ OpenArm KER ซึ่งเป็นแขนจำลองแบบไม่มีมอเตอร์สำหรับการควบคุมระยะไกลและการเก็บข้อมูล โดยมีไฟล์ CAD รายการวัสดุ (BOM) เฟิร์มแวร์ ซอฟต์แวร์ควบคุม ROS 2, MuJoCo, Isaac Lab และเครื่องมือจัดการชุดข้อมูลแบบโอเพนซอร์ส เพื่อรองรับการเรียนรู้แบบเลียนแบบ (Imitation Learning) การเรียนรู้แบบเสริมกำลัง (Reinforcement Learning) การถ่ายโอนจากการจำลองสู่โลกจริง (Sim-to-Real) และงานหยิบจับวัตถุด้วยหุ่นยนต์
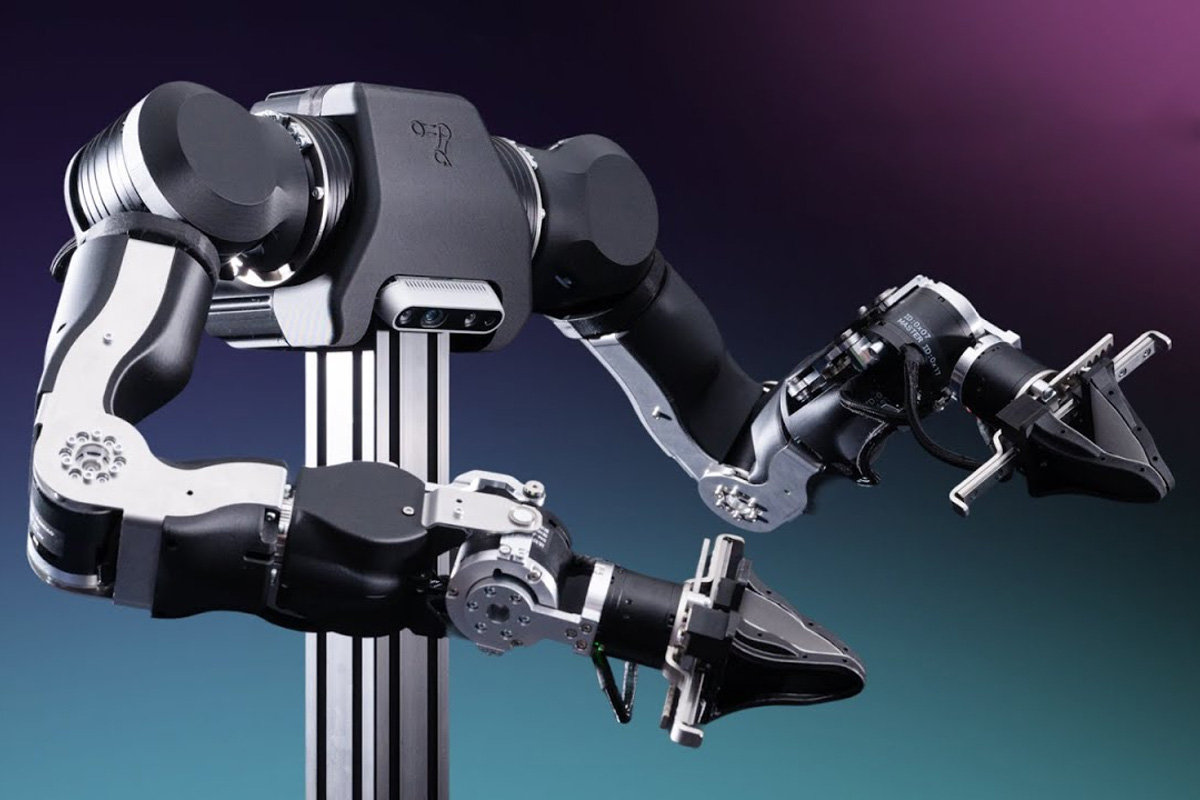
สเปกของ OpenArm 2.0:
- การสื่อสาร
- CAN-FD (แนะนำ): อัตรารับส่งข้อมูลปกติ 1 Mbps และอัตรารับส่งข้อมูลส่วนข้อมูล (Data Phase) 5 Mbps โดยมีรอบการควบคุม 1 kHz
- รองรับ Classic CAN 2.0 เป็นทางเลือกสำรองที่ 1 Mbps
- การแฟลช ID/พารามิเตอร์ของมอเตอร์ใช้เครื่องมือดีบัก Damiao ผ่าน UART ที่ความเร็ว 921600 bps
- เส้นทางเชื่อมต่อกับโฮสต์ — Linux SocketCANบน Ubuntu 22.04 หรือ 24.04 โดยไม่มีคอมพิวเตอร์ฝังตัวติดตั้งอยู่บนแขนหุ่นยนต์
- องศาอิสระ (DOF) — แขนหุ่นยนต์ 7 แกน และกริปเปอร์แบบหนีบขนาน 1 ชุด รวมเป็นแอคชูเอเตอร์ 8 ตัวต่อแขน, ระบบหุ่นยนต์สองแขน (Bimanual) มีองศาอิสระของแขนรวม 14 DOF และกริปเปอร์ 2 ชุด
- มอเตอร์/แอคชูเอเตอร์ — มอเตอร์ Damiao จำนวน 8 ตัว โดยใช้ระบบขับเคลื่อนแบบ QDD หรือชุดเกียร์ดาวเคราะห์อัตราทดต่ำ และโปรโตคอล Damiao
- 2× DAMIAO DM-J8009P-2EC — J1, J2 (ไหล่/ข้อต่อไหล่ รับภาระสูง); แรงบิดปกติ 20 N·m สูงสุด 40 N·m
- 1× DAMIAO DM-J4340P-2EC — J3 (ต้นแขน/รับภาระสูง); แรงบิดปกติ 9 N·m สูงสุด 27 N·m
- 1× DAMIAO DM-J4340-2EC — J4 (ข้อศอก/รัรับภาระปานกลาง; ซีรีส์ 4340 ไม่ใช่ QDD); แรงบิดปกติ 9 N·m สูงสุด 27 N·m
- 4× DAMIAO DM-J4310-2EC V1.1 — J5, J6, J7 + กริปเปอร์ (ข้อมือ/มือ); แรงบิดปกติ 3 N·m สูงสุด 7 N·m
- น้ำหนักบรรทุกรวมอุปกรณ์ปลายแขน (End Effector)
- น้ำหนักบรรทุกปกติ 4.1 กิโลกรัม: สามารถรองรับได้เป็นเวลา 1 นาทีในท่าที่เสียเปรียบที่สุด โดยแขนเหยียดออกจนสุด
- น้ำหนักบรรทุกสูงสุด 6.0 กิโลกรัม: เคลื่อนเข้าสู่ท่าที่เสียเปรียบที่สุดภายใน 3 วินาที และค้างน้ำหนักไว้ 1 วินาที
- กรณีติดตั้งเครื่องมือหนัก 1.5 กิโลกรัม: จะเหลือน้ำหนักบรรทุกสำหรับชิ้นงานประมาณ 2.6 กิโลกรัมในโหมดปกติ และ 4.5 กิโลกรัมในช่วงสูงสุด
- ระยะเอื้อมของแขน (Reach) — 606 มม. (ตัวเลขอ้างอิงจากพาร์ตเนอร์ OpenArm 2.0 และเอกสาร CAD)
- กริปเปอร์
- กริปเปอร์หนีบแบบขนาน 2 นิ้ว ขนาดกะทัดรัด
- ช่องเปิดระหว่างปากจับสูงสุด 88 มิลลิเมตร เมื่อปิดสนิท ปากจับทั้งสองด้านจะสัมผัสกัน
- การหมุนของโรเตอร์จากตำแหน่งปิดไปยังตำแหน่งเปิดอยู่ที่ 60 องศา โดยกำหนดตำแหน่งศูนย์ของมอเตอร์ให้ตรงกับสถานะปิดสนิท
- ใช้รางเลื่อนพร้อมลูกปืนและลูกปืนในชุดกลไกเชื่อมโยง เพื่อรองรับการป้อนกลับแรงและการควบคุมระยะไกลแบบสองทิศทาง
- มีกล้อง RGB ติดตั้งภายในกริปเปอร์ในรุ่น 2.0
- รองรับกล้อง Intel RealSense D435 สำหรับมุมมองจากบริเวณหน้าอกหรือด้านบน และ RealSense D405 สำหรับภาพระยะใกล้ที่ติดตั้งบริเวณข้อมือ
- สามารถติดตั้งเครื่องมือปลายแขนแบบกำหนดเองได้ โดยเปลี่ยนชิ้นส่วนอินเทอร์เฟซ J8_B
- Encoders — แม่เหล็กแบบ single-turn 14 บิต ใช้เอนโคเดอร์คู่ต่อมอเตอร์ 1 ตัว (เอาต์พุต + โรเตอร์)
- โหมดควบคุม — โหมด MIT ของ Damiao (kp, kd, q, dq, tau) รวมถึงโหมด position และ speed ของ Damiao
- ความปลอดภัย
- มีตัวลิมิตจำกัดระยะการเคลื่อนที่เชิงกลในทุกแกน
- ข้อต่อแบบ QDD และข้อต่ออัตราทดต่ำสามารถหมุนย้อนกลับได้ ทำให้แขนยอมเคลื่อนตามแรงเมื่อสัมผัสกับสิ่งกีดขวาง
- ไดรเวอร์ Damiao มีระบบป้องกันอุณหภูมิสูงเกิน แรงดันไฟฟ้าสูงหรือต่ำเกิน และกระแสไฟฟ้าเกิน
- มีการจัดการข้อผิดพลาด Bus-off หรือการสื่อสารขาดหายผ่าน SocketCAN โดยอินเทอร์เฟซอาจยังไม่กลับมาทำงานหลังเกิด Bus-off
- ชุด OpenArm Cell เพิ่มอุปกรณ์ความปลอดภัย เช่น ม่านแสงหรือเซนเซอร์ตรวจจับพื้นที่ ปุ่มหยุดฉุกเฉิน และจิ๊กสำหรับปรับเทียบตำแหน่ง
- กำลังไฟ
- แรงดันไฟฟ้ามอเตอร์ — 24 V DC โดยรุ่น DM-J8009P รองรับแรงดัน 24–48 V
- กระแสไฟฟ้า DM-J8009P — พิกัด 20 A และสูงสุด 50 A ต่อตัว
- กระแสไฟฟ้า DM-J4340 และ DM-J4310 — 2.5 A ตามข้อมูลที่ระบุ
- กำลังไฟฟ้าอ้างอิงของ OpenArm Cell — ประมาณ 480 W ไม่รวมคอมพิวเตอร์
- ขนาด
- ออกแบบให้มีสัดส่วนใกล้เคียงกับแขนมนุษย์ โดยอ้างอิงสรีระของบุคคลที่มีส่วนสูงประมาณ 160–165 เซนติเมตร
- แผ่นฐาน 190 × 250 มม. หนา 8 มม. ระยะรู 30 มม. พร้อมเกลียว M6 จำนวน 48 รู
- น้ำหนัก — แขนแต่ละข้างประมาณ 5.5 กิโลกรัม
- วัสดุ
- อะลูมิเนียม + สเตนเลสในชิ้นส่วนโครงสร้าง/ชิ้นส่วนที่รับแรงสูง
- ส่วนเคสครอบผลิตด้วยการพิมพ์สามมิติ
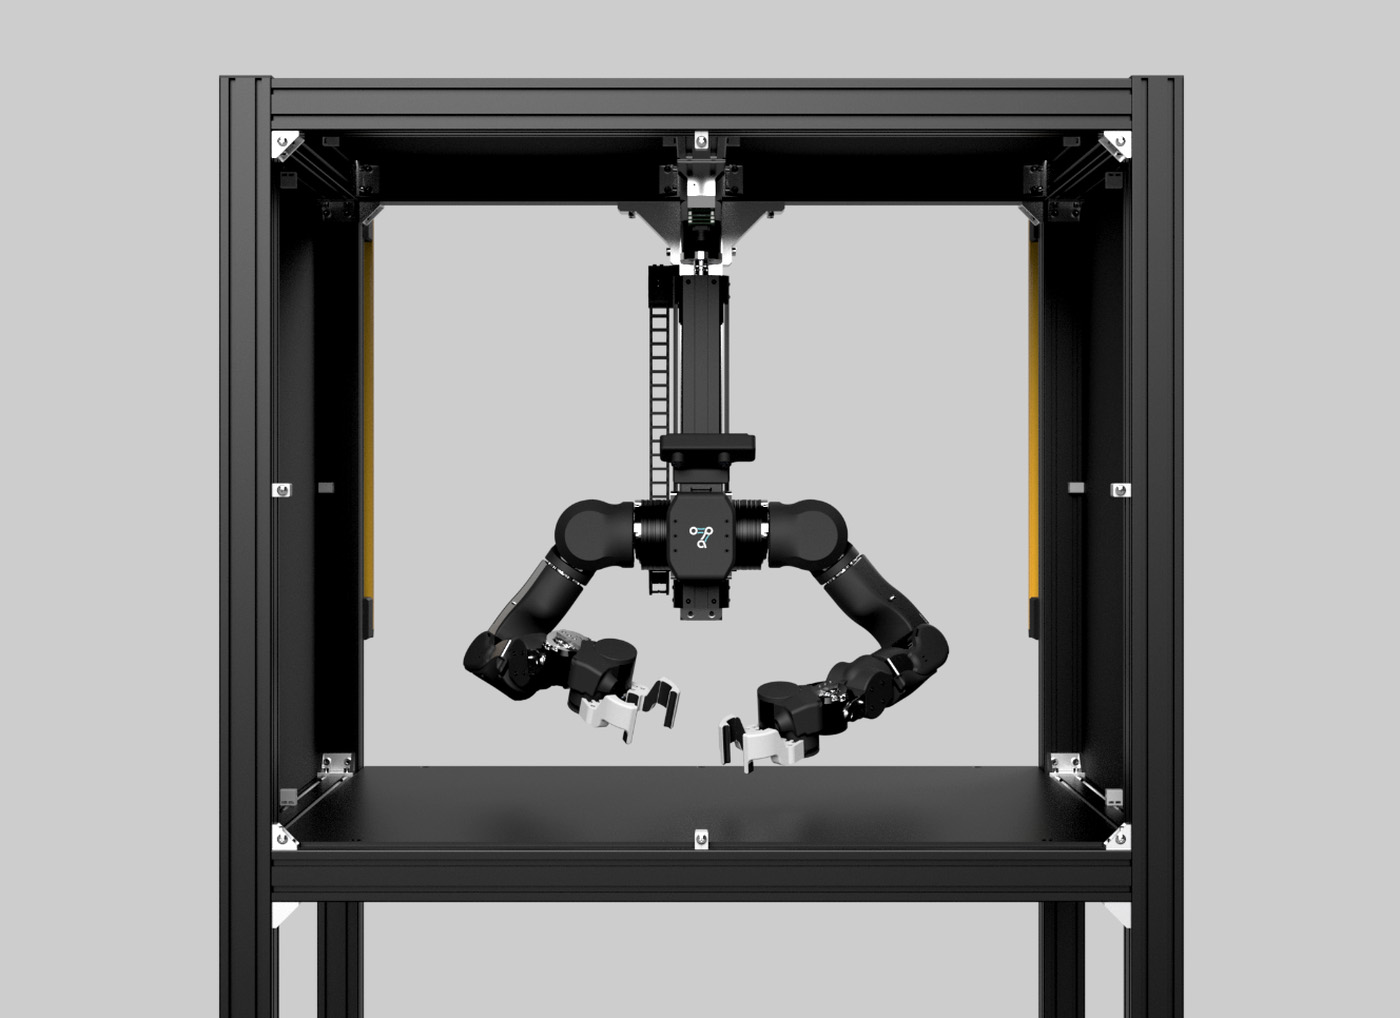
โครงการ OpenArm ยังมี OpenArm Cell เป็นชุดโครงสร้างสำหรับการทดสอบและประเมินผลหุ่นยนต์ โดยใช้โครงอะลูมิเนียมโปรไฟล์ MISUMI, น้ำหนักรวมประมาณ 100 กก. และแกนยก Z แบบใช้มอเตอร์ ซึ่งสามารถปรับความสูงของพื้นที่ทำงานได้ อีกทั้งมีจิ๊กสำหรับปรับเทียบตำแหน่ง เพื่อจัดแขนหุ่นยนต์ให้อยู่ในตำแหน่งศูนย์ที่กำหนด ช่วยให้ตำแหน่งเริ่มต้นมีความสม่ำเสมอระหว่างการติดตั้งแต่ละครั้ง ยังมาพร้อมฟีเจอร์ความปลอดภัย เช่น ม่านแสงที่จะหยุดหุ่นยนต์ทันทีเมื่อมีบุคคลเข้าสู่พื้นที่ปฏิบัติงาน
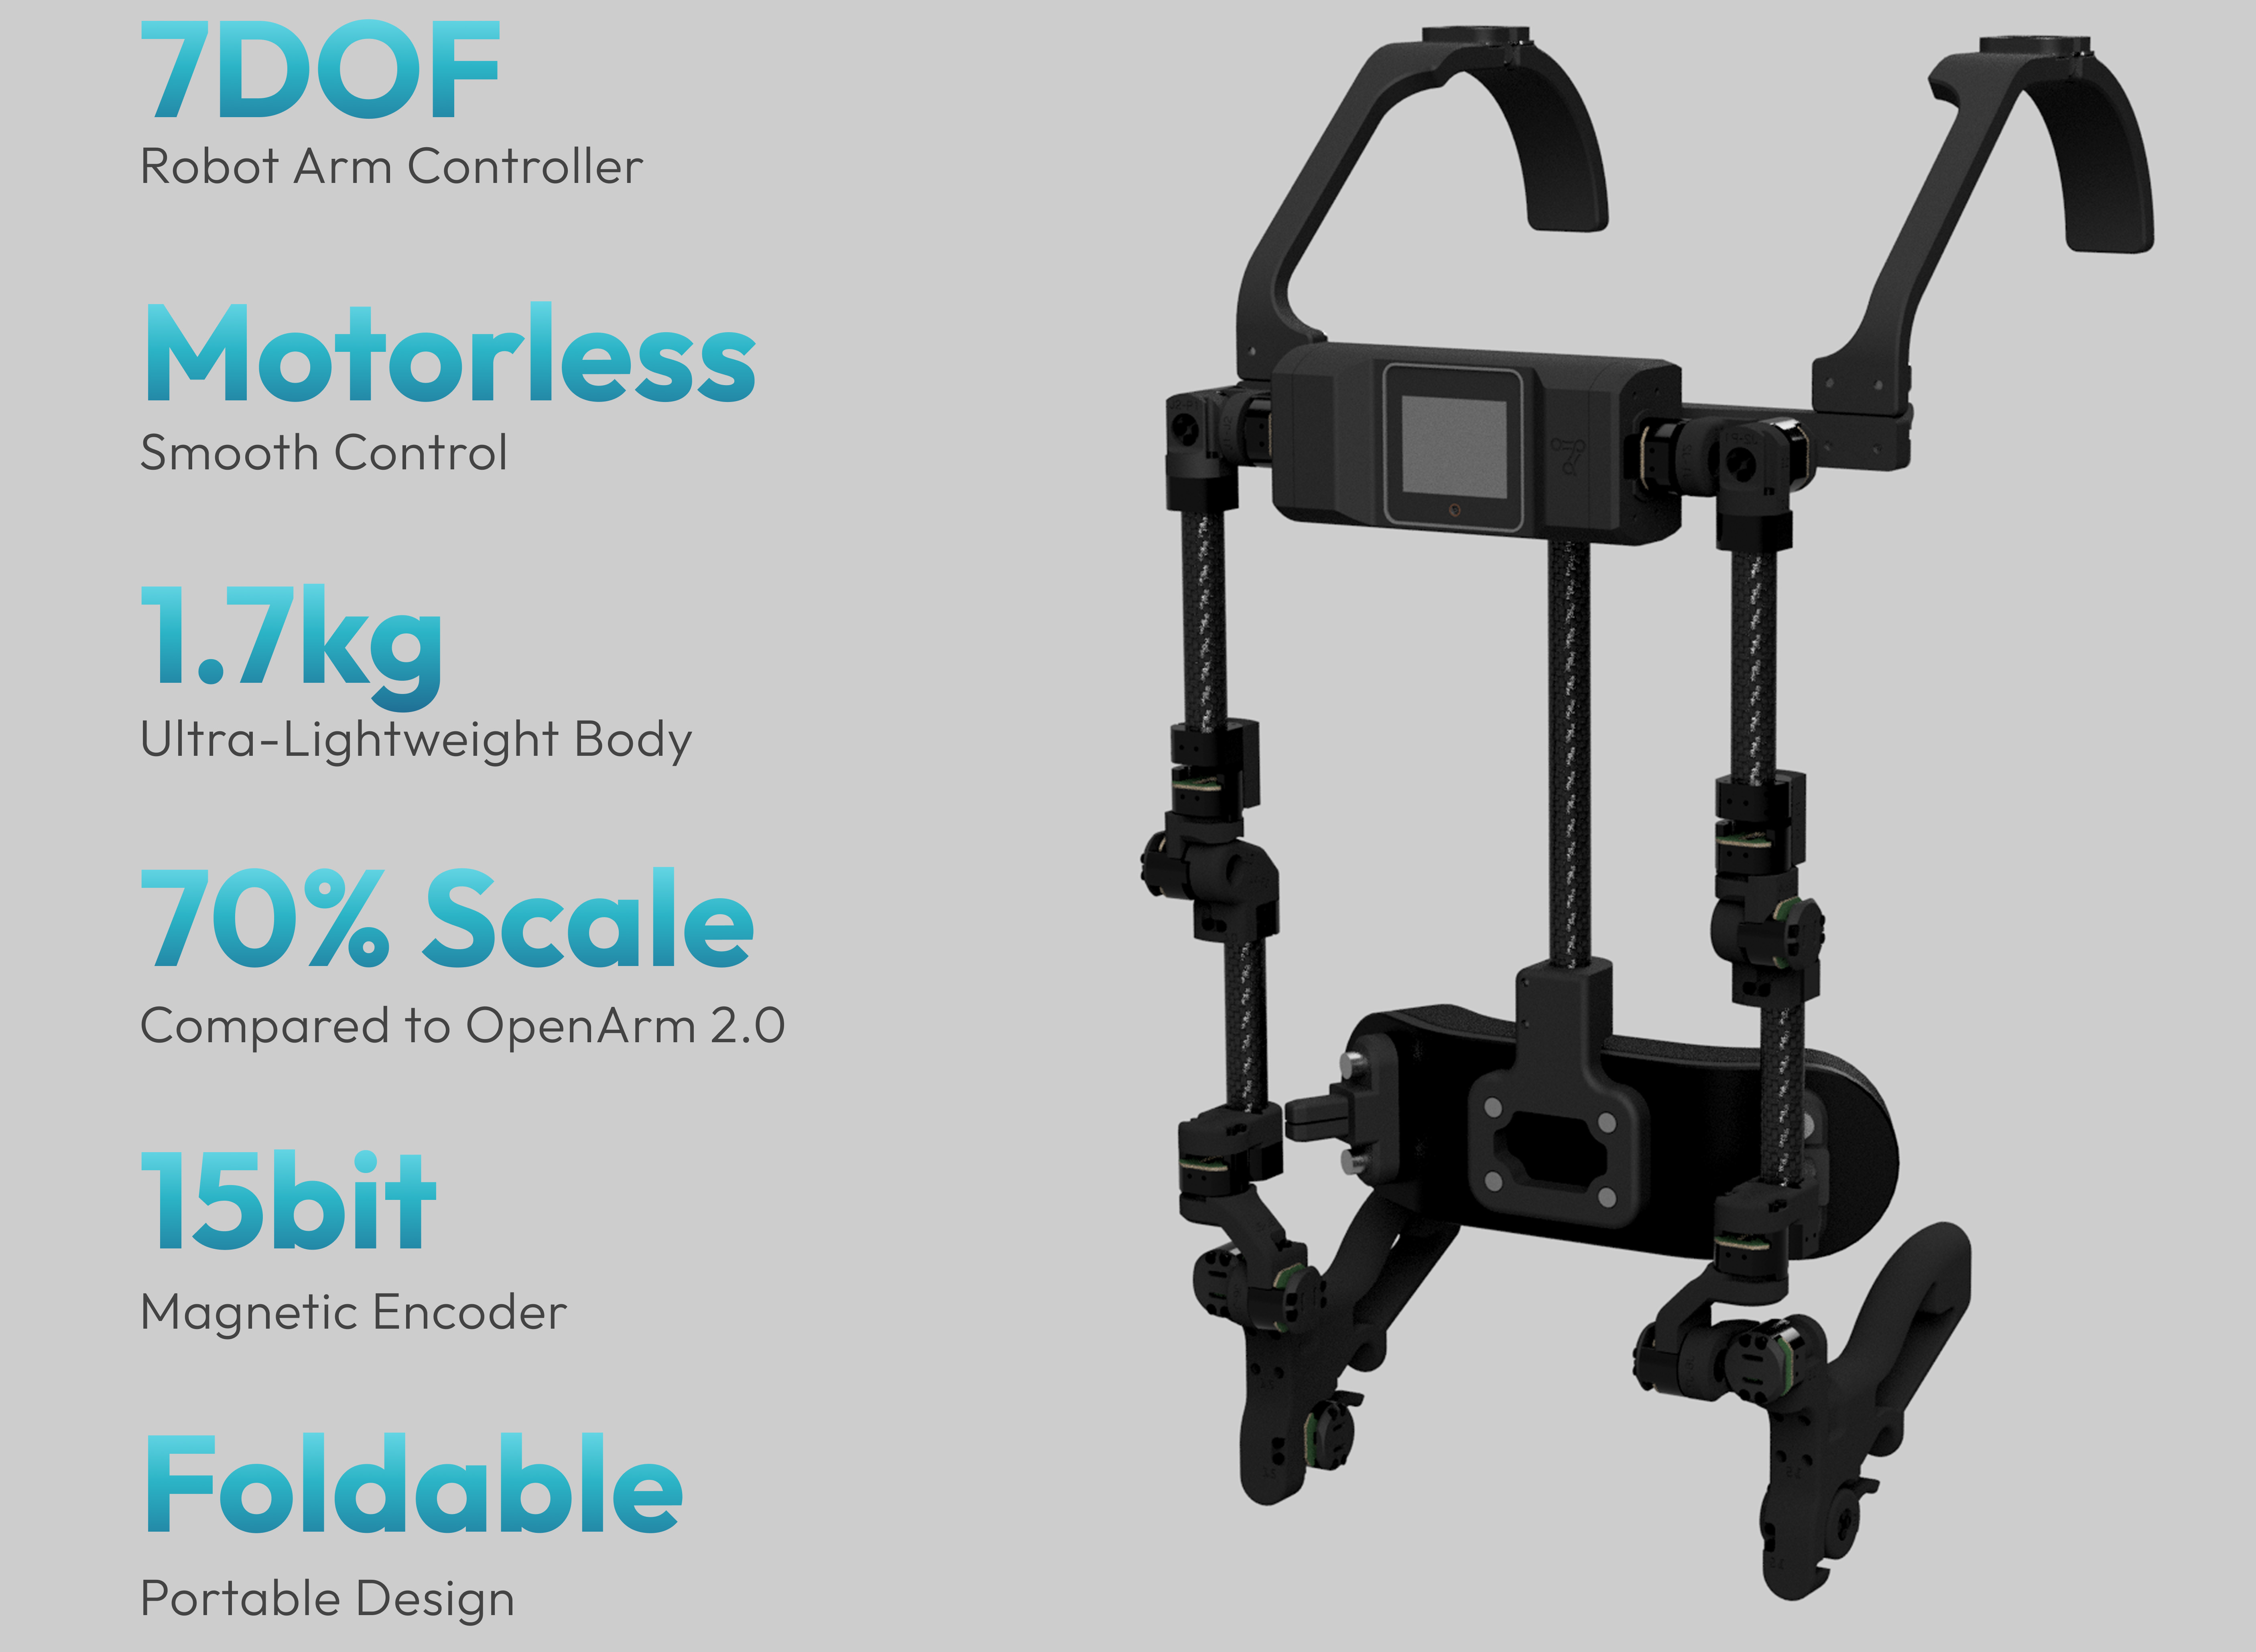
ส่วนที่สามของโครงการคือ OpenArm KER (Kinematic Equivalent Replica) ซึ่งเป็นแขนควบคุมต้นแบบแบบไม่มีมอเตอร์ ออกแบบมาสำหรับการควบคุมหุ่นยนต์จากระยะไกล, KER ใช้รูปแบบข้อต่อและความยาวของลิงก์เหมือนกับแขน OpenArm เพื่อให้สามารถถ่ายทอดการเคลื่อนไหวจากแขนของผู้ควบคุมไปยังแขนหุ่นยนต์ได้ในอัตราส่วน 1:1, แทนที่จะใช้มอเตอร์ KER ใช้ตัวเข้ารหัสแม่เหล็ก 16 ตัวและข้อต่อที่ติดตั้งลูกปืน ทำให้ผู้ควบคุมสามารถขยับแขนได้โดยมีแรงต้านต่ำ เหมาะกับการเก็บข้อมูลต่อเนื่องเป็นเวลานาน แม้ KER จะเป็นส่วนหนึ่งของผลิตภัณฑ์ตระกูล OpenArm 2.0 แต่กำหนดการเปิดตัวอย่างเต็มรูปแบบยังไม่ได้ประกาศอย่างเป็นทางการ
OpenArm ควบคุมด้วยซอฟต์แวร์ที่ทำงานบนคอมพิวเตอร์ Linux (Ubuntu 22.04/24.04) และสื่อสารผ่าน SocketCAN สแต็กซอฟต์แวร์โอเพนซอร์สประกอบด้วย C++ และ Python CAN-FD Libraries, ROS 2, คอนฟิก MoveIt2 สำหรับการทำงานแบบสองแขน และโหนด Dora สำหรับการเก็บข้อมูลและการควบคุมระยะไกล ยังรองรับ MuJoCo และ Isaac Lab รวมถึง LeRobot ของ Hugging Face และไลบรารี mink สำหรับการแก้ปัญหาจลนศาสตร์ แพลตฟอร์มนี้ยังมี OpenArm Online ที่นักวิจัยสามารถส่งนโยบายที่ฝึกแล้วในรูปแบบคอนเทนเนอร์ Docker ไปประเมินบนงานจำลองผ่านเว็บเบราว์เซอร์ ไฟล์ CAD ของฮาร์ดแวร์ในรูปแบบ STEP, STL และ Fusion 360 เผยแพร่ภายใต้สัญญาอนุญาต CERN-OHL-S-2.0 ขณะที่ซอฟต์แวร์ส่วนใหญ่อยู่ภายใต้ Apache 2.0 โดยไฟล์ฮาร์ดแวร์ ซอฟต์แวร์ ดีไซน์ CAD และทรัพยากรอื่น ๆ ของโครงการดูได้ที่ GitHub และหน้าเอกสารของโครงการ
ก่อนหน้านี้มีการนำเสนอหุ่นยนต์แขนกลแบบโอเพนซอร์สรุ่นอื่น ๆ เช่น Waveshare RoArm-M2 หุ่นยนต์แขนกล 4-DOF ที่ใช้ ESP32, Yahboom DOFBOT หุ่นยนต์แขนกล 6-DOF ที่ใช้ Jetson Nano รองรับงานด้าน AI vision และ Seeed Studio reBot Arm B601-DM หุ่นยนต์แขนกลแบบโอเพ่นซอร์ส 6+1 DoF สำหรับงาน Embodied AI และการควบคุมระยะไกล โดย OpenArm 2.0 เป็นดีไซน์ระดับสูงที่ใช้มอเตอร์แบบ QDD โครงสร้างอะลูมิเนียมและสเตนเลสสตีล และรองรับน้ำหนักบรรทุก 4.1 กก. (ปกติ) / 6.0 กก. (สูงสุด)
Enactic ไม่ได้จำหน่าย OpenArm โดยตรง แต่ทำงานร่วมกับผู้ผลิตที่ได้รับการรับรอง โดย WowRobo เป็นหนึ่งในผู้จัดจำหน่ายได้รับการรับรอง ราคาของ OpenArm 2.0 เริ่มต้นที่ $6,500 (~220,000฿) OpenArm Cell $6,200 (~208,000฿) และ OpenArm KER $2,599 (~87,000฿) ได้ระบุระยะเวลารอสินค้าไว้ประมาณ 20–40 วัน และจัดส่งทั่วโลก ส่วน RT Corporation อีกหนึ่งผู้จัดจำหน่ายในญี่ปุ่นขายชุด OpenArm ที่ประกอบและทดสอบแล้ว โดยราคาต้องสอบถามเป็นรายกรณี ข้อมูลเพิ่มเติม ทั้งสเปคทางเทคนิคแบบเต็ม บทเรียนการใช้งาน และไฟล์ CAD ดูได้ที่เว็บไซต์ OpenArm
แปลจากบทความ : OpenArm 2.0 – An open-source 7-DOF robot arm with QDD joints, bilateral force feedback, in-hand camera

บรรณาธิการข่าวและบทความภาษาไทย CNX Software ได้มีความสนใจในด้านเทคโนโลยี โดยเฉพาะ Smart Home และ IoT